

Detecte el deslizamiento de la alimentación de hilo antes de que se convierta en un defecto de soldadura.
Supervisión de la alimentación de hilo basada en referencia para soldadura MIG/MAG robotizada — en el 100 % de su producción, sin tocar la fuente de corriente ni el controlador del robot.
El problema: el deslizamiento es invisible, hasta que la pieza falla
Rodillos de arrastre desgastados, presión de apriete incorrecta, abrasión, fricción en la guía de hilo, tubos de contacto desgastados: el deslizamiento entre el hilo y los rodillos de arrastre provoca una alimentación de hilo irregular, un arco inestable y defectos de soldadura. Y todo ello sin que nadie lo note.
¿Por qué no lo detecta el propio equipo de soldadura?
Porque físicamente no puede. Las fuentes de corriente no miden la velocidad del hilo: la deducen de la velocidad de giro del motor de alimentación. Mientras el motor gire según lo ordenado, la máquina informa de que todo va bien. Pero el deslizamiento se produce después del motor, entre los rodillos de arrastre y el hilo: los rodillos giran, el hilo no los sigue. Para la máquina, un hilo que desliza y un hilo perfectamente alimentado son exactamente iguales.
Comparar con la consigna de la fuente de corriente tampoco sirve: está oculta tras protocolos de bus específicos de cada fabricante, y cada integración debe rediseñarse cuando cambia la fuente de corriente. La única forma fiable de detectar el deslizamiento es medir la propia velocidad del hilo. Eso es exactamente lo que hace el MWS-2.
La solución: su pieza correcta es la referencia
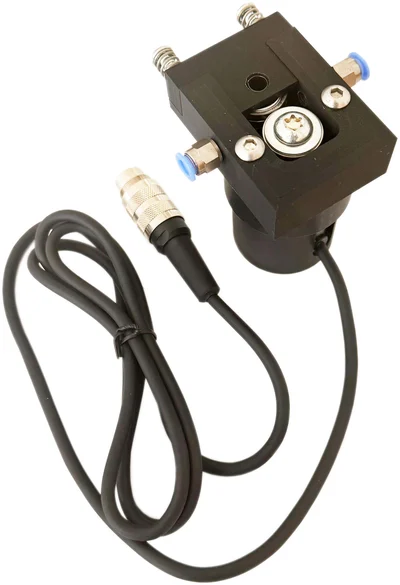
Un mecanismo de medición de dos rodillos sin deslizamiento, con un codificador de alta resolución, mide el movimiento real del hilo — directamente sobre el hilo, con independencia del motor de alimentación y, por tanto, incluyendo exactamente el deslizamiento que la máquina no puede ver.
Una pieza con varias soldaduras a distintas velocidades de alimentación produce un patrón de velocidad característico y reproducible. Usted enseña este patrón una sola vez con unas pocas piezas correctas verificadas; a partir de entonces, cada pieza se compara automáticamente con él, soldadura por soldadura.
Sin integración de bus. Sin dependencia del fabricante. Un solo sensor, reequipable en cualquier sistema, a un precio que hace rentable equipar cada célula.
La instalación: dos componentes, diez minutos, cualquier navegador
-
El sensor — un rodillo de medición que rueda sobre el hilo, acoplado a un codificador de alta resolución. Montado después de la unidad de arrastre, no toca nada más que el hilo.
-
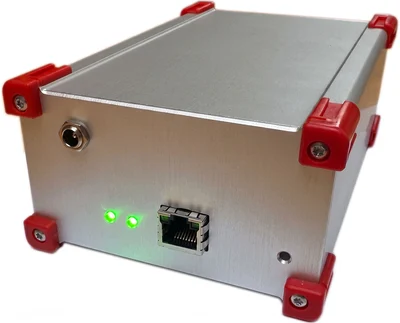
La caja edge — un controlador compacto que lo hace todo a bordo: detección de soldaduras, referencias, comparación con la envolvente, estadísticas, salidas de alarma, panel web y registro de datos. Alimentación a 24 V CC o directamente mediante Power over Ethernet.
Conecte la caja a su red — o no: también funciona punto a punto con un único cable Ethernet desde un portátil, sin tocar en ningún momento la red de su planta.
Un verdadero dispositivo edge: nada que instalar
-
Ningún software en ningún PC. Abra el panel en cualquier navegador, y ya está. Sin software cliente, sin servidor de licencias.
-
Superficie de ataque mínima. Ni Windows ni Linux de escritorio: un firmware desarrollado específicamente para un microcontrolador. Sin servicios de sistema operativo, sin recursos compartidos, nada que un ransomware pueda cifrar. El departamento de TI lo aprueba en una reunión en lugar de en diez.
-
Actualizaciones cuando usted quiera. La caja funciona sin actualizaciones; el nuevo firmware se instala desde el navegador en menos de un minuto, comprobado y verificado antes de activarse.
Del desembalaje a la producción
-
Monte el sensor después de la unidad de arrastre, conéctelo a la caja y enchufe el cable Ethernet (con PoE, eso es todo).
-
Abra un navegador y conéctese a la caja.
-
Grabe, no programe. Un programa de supervisión se crea grabando unos pocos ciclos de piezas correctas. Sin scripts, sin estudios de parámetros: las piezas correctas son el programa.
-
Actívelo y despreocúpese. La caja supervisa cada pieza, conmuta su salida de alarma, lo registra todo a bordo y, si lo desea, lo transmite por MQTT a su MES, SCADA o base de datos.
Cómo funciona
1 — Enseñe su pieza correcta
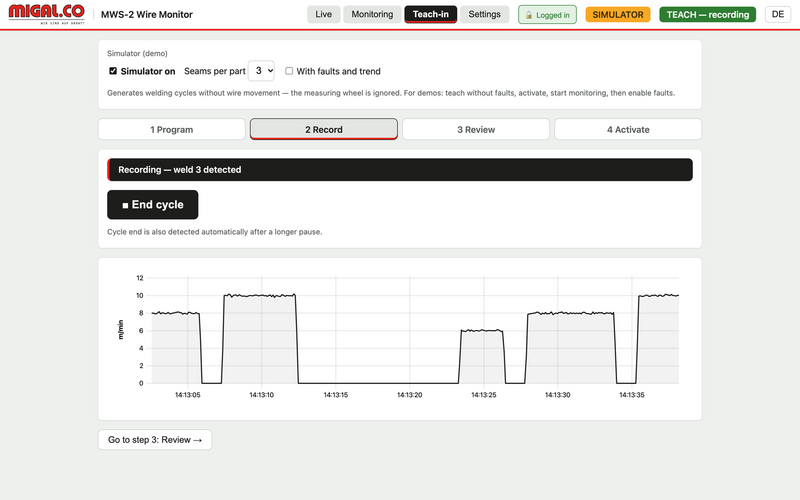
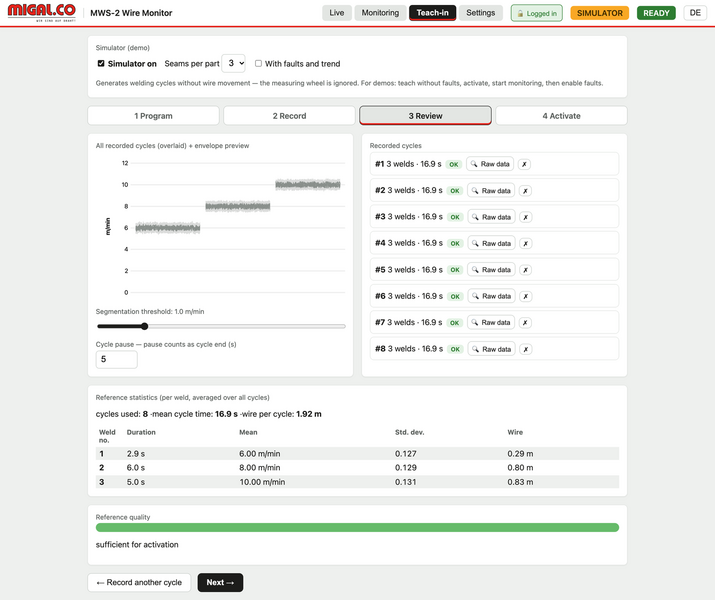
Directamente en el panel integrado: asigne un nombre al programa, active la grabación y suelde una pieza completa con una alimentación de hilo verificada como correcta. La curva en directo crece mientras suelda y cada soldadura detectada se cuenta. El ciclo termina por sí solo tras la pausa entre piezas.
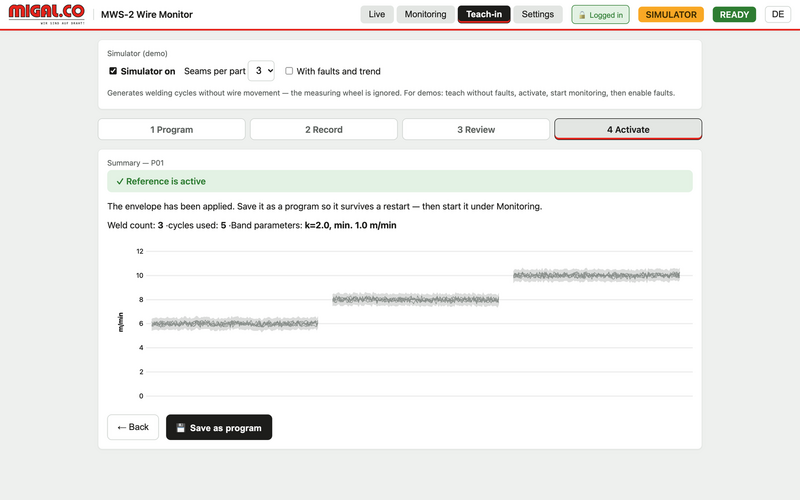
Repita esto con un puñado de piezas. Todos los ciclos se muestran superpuestos junto con la envolvente resultante; cada uno puede consultarse como datos en bruto o eliminarse. Los ciclos que no encajan — una soldadura que falta, una duración distinta — se marcan y se justifica el motivo, pero nunca se descartan sin aviso. Un indicador de calidad le dice cuándo la referencia es suficientemente buena («Sufficient for activation», es decir, suficiente para la activación). A partir de ahí, el sistema genera para cada soldadura una curva media con una banda de tolerancia estadística y compensa automáticamente las pequeñas variaciones en la duración de la soldadura.
Guarde la referencia como programa, uno por variante de pieza. Los programas se conservan tras un reinicio, pueden cambiarse en el panel, por MQTT o desde el PLC, y llevan sus propios umbrales de supervisión.
2 — Las soldaduras se detectan solas
No se necesita cableado al robot: el hilo solo se mueve durante la soldadura, por lo que las soldaduras se detectan directamente a partir de la señal del hilo. Soldadura 1, soldadura 2, … soldadura n — cada una se comprueba con su propia referencia; 20 o más soldaduras por pieza no suponen ningún problema. El avance manual del hilo y el retroceso por retroquemado (burn-back) se filtran. Opcionalmente, una señal de inicio del PLC (entrada digital de 24 V) o un mensaje MQTT hacen que la asignación sea totalmente inequívoca.
3 — Supervise cada pieza en producción
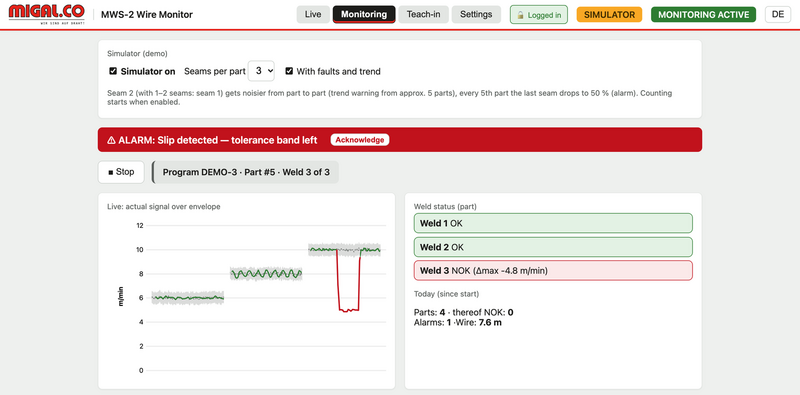
El panel muestra la señal en directo sobre la envolvente aprendida: verde dentro de la banda, rojo fuera de ella. Al lado, el estado de cada soldadura de la pieza en curso.
-
Comparación con la envolvente — si la velocidad sale de la banda de tolerancia durante más tiempo del ajustado, la soldadura es NOK y salta una alarma con indicación exacta de pieza, soldadura, instante y desviación máxima.
-
Salida de alarma — una salida de 24 V con lógica de seguridad positiva (activada = OK) detiene la línea o enciende una baliza; una segunda salida señaliza «supervisión activa». El acuse se realiza en el navegador, por MQTT o en la máquina.
-
Comprobación del sensor — si el hilo se detiene durante una soldadura, la caja genera un fallo propio de «comprobar sensor/hilo», claramente diferenciado del deslizamiento.
4 — Aviso temprano en lugar de piezas defectuosas
El deslizamiento rara vez aparece de golpe. Los rodillos desgastados se manifiestan primero como una dispersión creciente de la velocidad del hilo dentro de una soldadura. El MWS-2 sigue la media, la desviación estándar y la longitud de hilo de cada soldadura a lo largo de las piezas y avisa en cuanto la dispersión supera claramente el nivel aprendido — mientras las piezas todavía son buenas. Así se convierte, al mismo tiempo, en un indicador de desgaste de los rodillos de arrastre y de la guía de hilo: planifique el mantenimiento en lugar de parar la línea.
5 — Trazabilidad completa
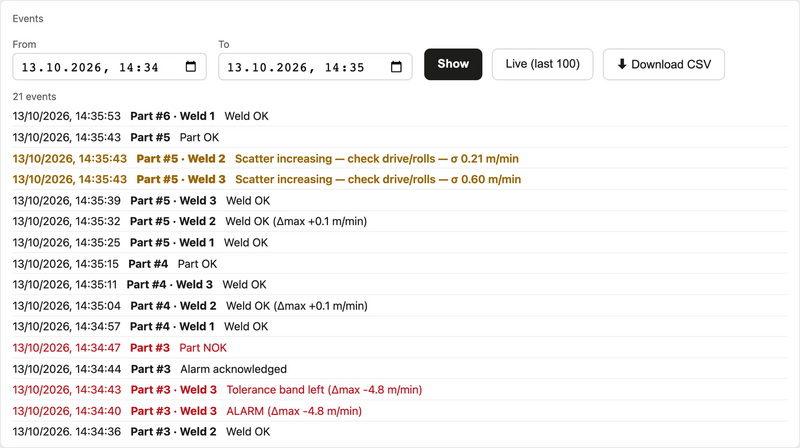
Cada evento — soldadura OK/NOK, resultado de la pieza, alarma, aviso de tendencia, acuse, cambio de programa — se registra con número de pieza, soldadura, desviación y marca de tiempo, junto con las estadísticas de soldadura de cada pieza. El archivo se guarda día a día en una tarjeta microSD dentro de la caja. En el panel puede filtrarlo por fecha y hora y descargarlo como archivo CSV para su documentación de calidad, listo para Excel. Las marcas de tiempo proceden de un reloj de tiempo real con batería de respaldo, sincronizado por NTP.
¿Solo necesita la medición? También es posible.
No tiene por qué usar la inteligencia de supervisión. El MWS-2 se desenvuelve igual de bien como medidor sencillo y preciso de la velocidad del hilo: monte el sensor, conecte la caja, suscríbase al topic MQTT — listo. Cada mensaje contiene una marca de tiempo, la velocidad real del hilo en m/min y la longitud de hilo alimentada, con hasta 10 mensajes por segundo.
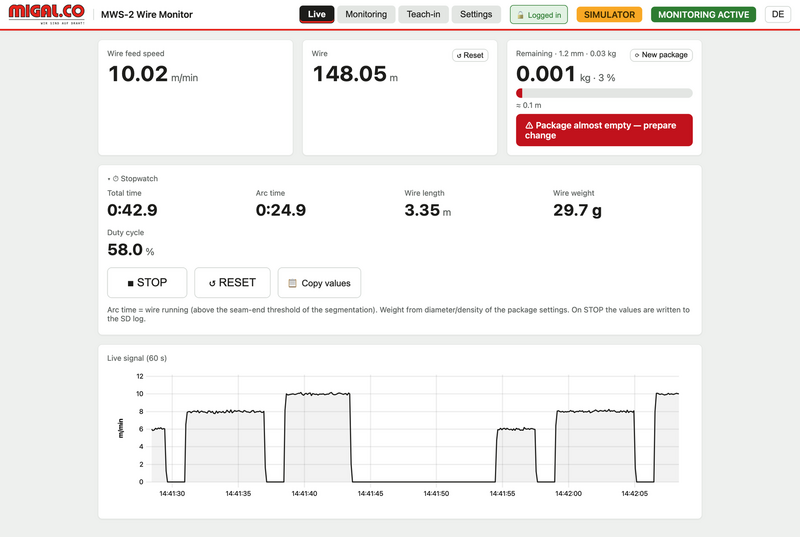
En el navegador, la vista en directo muestra la velocidad, la longitud total de hilo y la señal de los últimos 60 segundos — sin aprendizaje, sin configuración. El contador de hilo tiene batería de respaldo y se conserva tras un corte de corriente.
Ideal para desarrollo de procesos, laboratorios de soldadura, fabricantes de maquinaria y proyectos de adquisición de datos: para cualquiera que necesite datos fiables de alimentación de hilo en su MES, base de datos o montaje de ensayo sin tener que construir una cadena de medición. Empiece hoy con la medición: la supervisión de referencia completa ya está a bordo para cuando quiera activarla.
Sepa cuánto hilo queda en la bobina o en el bidón
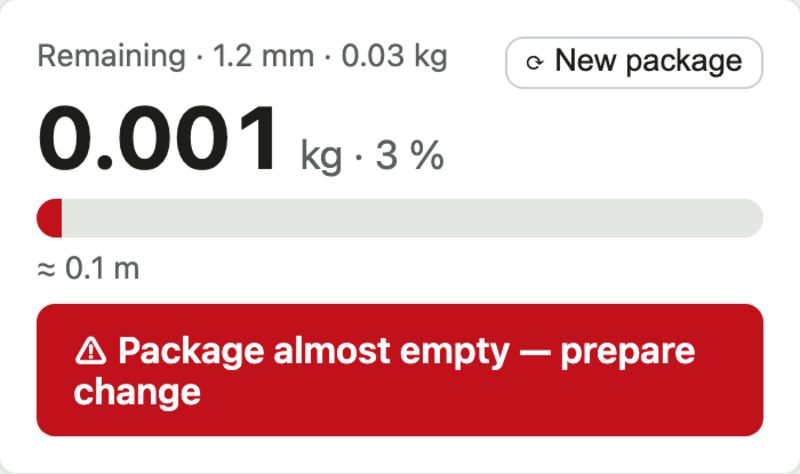
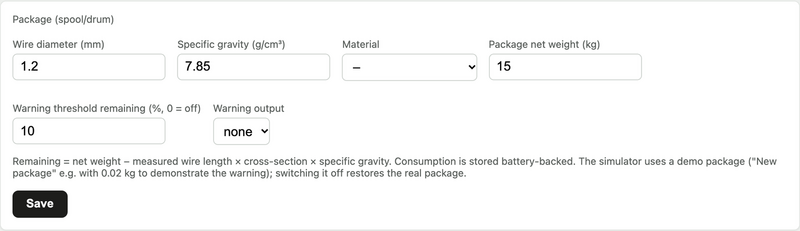
Introduzca el diámetro del hilo, el material y el peso neto del envase: a partir de la longitud de hilo medida, el MWS-2 calcula la cantidad restante en kilogramos, porcentaje y metros. Por debajo de un umbral ajustable, avisa en el panel, registra el evento, lo publica por MQTT y conmuta una salida de 24 V, para que el siguiente bidón esté preparado antes de que el robot se quede sin hilo. Un clic en «New package» (nuevo envase) reinicia el recuento, también para envases ya empezados. El consumo se guarda con batería de respaldo y se conserva tras un corte de corriente.
Cronómetro: tiempo de soldadura, tiempo de arco e hilo por pieza
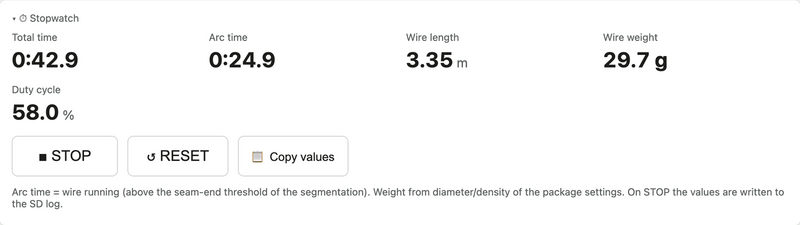
Para especificaciones de procedimiento de soldadura (WPS), cálculo de costes y documentación: pulse START, suelde la pieza, pulse STOP. El MWS-2 mide el tiempo total, el tiempo de arco (hilo en movimiento), la longitud de hilo y el peso de hilo, así como el factor de marcha resultante — medidos en la caja en pasos de 20 ms, con independencia del navegador. Al pulsar STOP, los valores se guardan en el archivo; un clic los copia para su informe.
Simulador integrado para demostraciones y formación
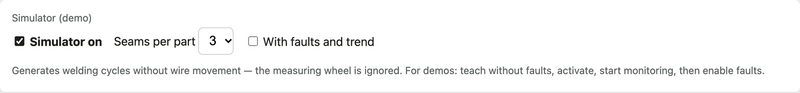
Todo el proceso puede mostrarse sin una célula de soldadura: el simulador genera ciclos de soldadura con un número de soldaduras seleccionable. Enséñelos, active la referencia, inicie la supervisión y, a continuación, active «With faults and trend» (con fallos y tendencia): una soldadura se vuelve cada vez más irregular hasta que aparece el aviso de tendencia, y una de cada cinco piezas desliza y dispara una alarma. Una indicación «SIMULATOR» bien visible garantiza que nadie confunda la demostración con datos reales.
Diseñado para el taller
-
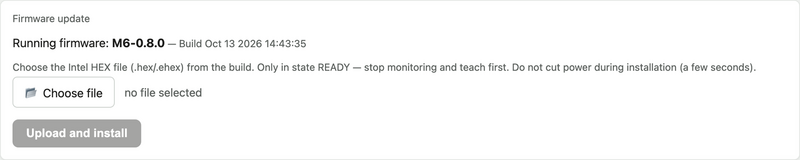
Actualización de firmware desde el navegador — seleccione el archivo, y listo. El nuevo firmware se comprueba línea a línea y se verifica por completo antes de activarse; una carga interrumpida no cambia nada.
-
Autosupervisión — un watchdog de hardware reinicia la caja si algo se bloquea; después, reanuda automáticamente la supervisión con el último programa activo.
-
Ajustes en el navegador — red (IP fija o DHCP), broker MQTT, sincronización horaria, calibración y contraseña de administrador. Cualquiera puede consultarlos; los cambios requieren iniciar sesión como administrador.
Lo que gana
| Supervisión del 100 % | Cada soldadura de cada pieza, sin interferir con la fuente de corriente ni con el controlador del robot. Reequipable con independencia del fabricante del equipo. |
| Alarma inmediata | El deslizamiento se notifica con asignación exacta de pieza y soldadura; la salida de alarma detiene las piezas defectuosas antes de que sigan su curso. |
| Mantenimiento predictivo | El aviso de tendencia revela a tiempo el desgaste progresivo de los rodillos y de la guía de hilo — mantenimiento planificado en lugar de paradas imprevistas. |
| Documentación completa | Resultado, desviación y consumo de hilo de cada soldadura, archivados en la caja y exportables como CSV. |
| Sin sorpresas en el bidón | Cantidad de hilo restante de un vistazo y salida de aviso antes de que el envase se agote. |
| Relación calidad-precio excepcional | Un sensor autónomo a una fracción del coste de la supervisión integrada en el controlador — sin proyecto de ingeniería, sin ordenador externo. Una sola pieza de desecho o una sola parada de línea evitada suele amortizar el dispositivo. |
Conviene saber
El MWS-2 detecta desviaciones respecto al estado correcto aprendido: complementa la cualificación de su proceso de soldadura, pero no la sustituye. Tras cambiar los parámetros de soldadura o el programa del robot, basta con volver a enseñar la referencia: unas pocas piezas, un botón.
Datos técnicos
| Rango de diámetro de hilo | 0,8 mm – 1,6 mm (mayor bajo demanda) |
| Principio de medición | Mecanismo de medición de dos rodillos con codificador incremental, 600 pulsos por vuelta |
| Resolución | 0,0286 mm (evaluación en cuadratura) |
| Precisión | 0,7 % a 10 m/min y 0,1 s de muestreo |
| Velocidad de alimentación de hilo | 0 – 50 m/min |
| Frecuencia de muestreo interna | 50 Hz |
| Interfaz | Ethernet 10/100 Mbit/s |
| Alimentación | 24 V CC o Power over Ethernet (IEEE 802.3af) |
| Salidas digitales | 4 × 24 V, high-side, con diagnóstico (alarma con lógica de seguridad positiva, supervisión activa, 2 configurables) |
| Entrada digital | 1 × 24 V inicio de programa |
| Protocolo de salida de datos | MQTT 3.1.1 y 5 |
| Frecuencia de mensajes | 0,1 – 10 por segundo |
| Interfaz web | Aprendizaje, supervisión, vista en directo, archivo de eventos, ajustes, actualización de firmware |
| Unidades | métricas o imperiales (m/min ↔ in/min, m ↔ ft, kg ↔ lb, mm ↔ in), conmutables en el panel |
| Registro de datos | Tarjeta microSD: eventos y estadísticas de soldadura por pieza, exportación CSV |
| Reloj de tiempo real | Con batería de respaldo, sincronización NTP |
| Red | IP fija (ajuste de fábrica 192.168.0.100) o DHCP |
| Dimensiones de la caja del sensor | 160 x 100 x 60 mm (LxAnxAl) |
| Peso de la caja del sensor | 0,55 kg |
| Peso del codificador | 0,40 kg |
| Protección | IP 20 |
Interfaz MQTT
Todos los mensajes son objetos JSON. El prefijo del topic es configurable (por defecto mws).
mws/speed — valores medidos, de 0,1 a 10 mensajes por segundo
-
ts: int – marca de tiempo en milisegundos (tiempo Unix)
-
v: float – velocidad de alimentación de hilo en m/min
-
mm: float – longitud total de hilo en mm desde la última puesta a cero del contador
{"ts": 1791894943120, "v": 8.02, "mm": 148053.2}
mws/seam — resultado de cada soldadura
{"t": "seam", "part": 1284, "seam": 3, "result": "NOK", "dev": -4.8, "dur": 5.0}
mws/part — resultado de cada pieza
{"t": "part", "part": 1284, "ok": false}
mws/alarm — alarma activada o acusada (motivo: ENVELOPE, SENSOR, DURATION, EXTRA_SEAM)
{"t": "alarm", "active": true, "reason": "ENVELOPE", "part": 1284, "seam": 3}
mws/status (retained) — estado, programa activo, firmware
{"state": "MONITOR", "prog": "P01", "fw": "M6-0.8.0"}
mws/spool (retained) — cantidad de hilo restante y aviso del envase
{"valid": true, "restKg": 12.41, "pct": 82.7, "restM": 1397, "low": false, "warnPct": 10.0, "netKg": 15.00}
Comandos — mws/cmd/start, mws/cmd/stop, mws/cmd/ack (acusar alarma), mws/cmd/prog (carga útil: nombre del programa)