

RoboFeed WireManager – Drahtförderhilfe oder eigenständiges Drahtvorschubgerät mit Touchdisplay
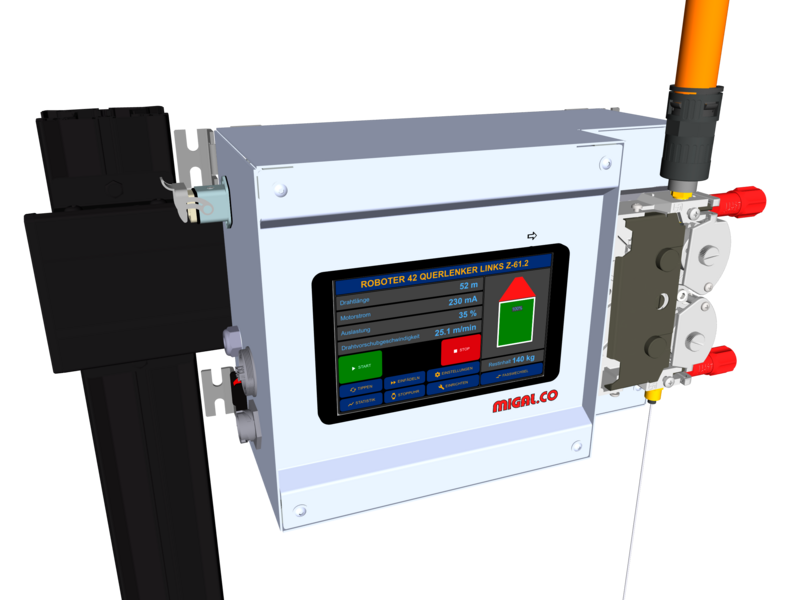
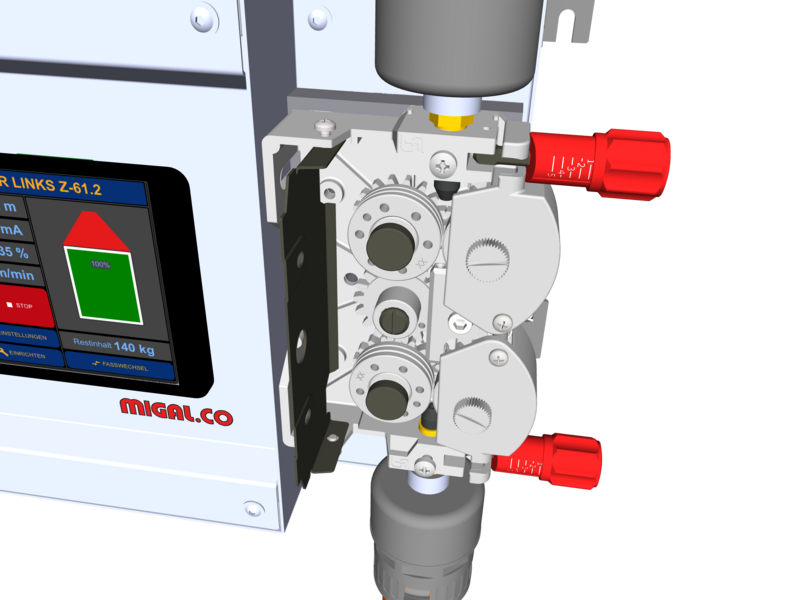
Der RoboFeed WireManager ist eine elektrisch angetriebene Förderhilfe für Schweißdraht. Ein 100-W-Motor mit Vierrollenantrieb schiebt den Draht mit konstanter, einstellbarer Kraft vom Fass in Richtung Roboter – der Drahtvorschub der Schweißanlage bekommt seinen Draht nahezu kraftfrei, auch durch Förderschläuche von über 50 m. Auf dem 7-Zoll-Touchdisplay zeigt er Drahtgeschwindigkeit, Förderkraft, Füllstand und Verbrauch, fädelt den Draht automatisch ein, liest das Drahtetikett und spricht über RS-485 mit der SPS – in der i4-Version auch über Ethernet.
Er arbeitet in zwei Rollen: als Drahtförderhilfe, die den Draht mit konstanter Kraft schiebt und dem Drahtvorschub der Schweißanlage folgt – oder als eigenständiges Drahtvorschubgerät, das den Draht mit konstanter, eingestellter Geschwindigkeit liefert, für Prozesse ohne eigenen Drahtvorschub.
- Förderhilfe oder eigenständiges Vorschubgerät – Kraftregelung mit konstanter Kraft oder Geschwindigkeitsregelung mit konstanter Drahtgeschwindigkeit; der Sollwert kommt vom Bedienfeld, vom 0–10-V-Analogeingang oder über Modbus
- Förderschläuche über 50 m – das Fass bleibt außerhalb der Zelle, der Drahtvorschub zieht nur die letzten Meter
- Füllstand, der den Stromausfall übersteht – Restmenge, Totalisator und Statistik auf dem Display, Vorwarnung und Warnung mit Lampenausgang
- Automatisches Einfädeln mit Rückzug, wenn der Draht hängt, Einlernen der Schlauchlänge, Tipptasten
- Modbus RTU über RS-485 – Istwerte, Befehle und jeder Parameter für SPS oder Robotersteuerung
- i4-Netzwerkversion – Ethernet-Add-on mit Modbus TCP, MQTT-Telemetrie und Uhrzeit über NTP, eingerichtet am Display
- Firmware 2.0 – neue Bedienoberfläche mit sieben Bildschirmen, Deutsch und Englisch, metrische oder imperiale Einheiten, PIN-Schutz
Wählen Sie Ihre Anwendung
Alle drei Ansichten beschreiben dasselbe Gerät – nur der Blickwinkel unterscheidet sich.
Schweißproduktion
Warum überhaupt eine Förderhilfe?
Die Reibung des Drahts im Förderschlauch wächst exponentiell mit der Summe der Umlenkwinkel. Ab einer gewissen Schlauchlänge kann der Drahtvorschub der Schweißanlage schlicht nicht mehr ziehen: Der Draht rutscht, der Lichtbogen wird unruhig, das Fass muss direkt neben dem Roboter stehen. Der RoboFeed WireManager schiebt den Draht von der Fassseite mit konstanter Kraft – der Drahtvorschub muss nur noch die letzten Meter ziehen.
Konstante Förderkraft
Der Draht wird an die Außenwand des Förderschlauchs gedrückt, statt an der Innenwand entlanggeschleift zu werden. Die Kraft so einstellen, dass sich der Draht am Auslass mit zwei Fingern anhalten lässt – dann arbeitet der Drahtvorschub mit dem geringstmöglichen Aufwand.
Förderhilfe: keine Verbindung zur Stromquelle nötig
RoboFeed stoppt von selbst, wenn der Hauptantrieb stoppt, und liefert Draht, wenn er läuft – bis 50 m/min, auch bei schnell wechselnden Drahtgeschwindigkeiten. Eine 24-V-Schnittstelle und Modbus gibt es, wenn Sie sie wollen.
Eigenständiger Vorschub: konstante Geschwindigkeit
In der Geschwindigkeitsregelung ist der WireManager der einzige Antrieb: Geschwindigkeit, Rampe und Kraftgrenze einstellen, Start vom Display, über den 24-V-Eingang DI3 oder Modbus – der Draht läuft exakt mit dieser Geschwindigkeit, unabhängig von jeder Schweißanlage.
Förderschläuche über 50 m
Das Fass bleibt außerhalb der Zelle, neben dem Tor oder in der Materialzone. Fasswechsel unterbrechen den Arbeitsbereich des Roboters nicht mehr.
Automatisches Einfädeln
Der WireManager schiebt den Draht mit eingestellter Kraft über eine eingestellte Länge. Bleibt der Draht stecken, zieht er zurück und versucht es erneut. Ein Einlernvorgang misst die Schlauchlänge einmal und speichert sie.
Tipptasten
Vor und zurück auf dem Bildschirm, zuerst langsam und nach einer halben Sekunde schnell – oder über die 24-V-Eingänge DI1 / DI2 des Antriebs, z. B. von einem Handtaster am Drahtvorschub.
Weniger Verschleiß
Geringere Kräfte im gesamten Drahtfördersystem bedeuten weniger Verschleiß an Förderschläuchen, Antriebsrollen und Kontaktrohren – und einen stabileren Schweißprozess.

Zwei Regelarten: Förderhilfe oder eigenständiges Drahtvorschubgerät
Kraftregelung ist die klassische Förderhilfe: Sie stellen die Förderkraft ein (0–165 N), und der WireManager folgt dem Drahtvorschub der Schweißanlage bis zu einer Maximalgeschwindigkeit. Er braucht kein Signal von der Stromquelle – stoppt der Hauptantrieb, stoppt der WireManager.
Geschwindigkeitsregelung ist neu in Firmware 2.0 und macht den WireManager zum eigenständigen Drahtvorschubgerät: Sie stellen Drahtgeschwindigkeit, Rampe und Maximalkraft ein, und der WireManager liefert den Draht von selbst mit konstanter Geschwindigkeit – ganz ohne Drahtvorschub einer Schweißanlage. Typische Einsätze sind Prozesse ohne eigenen Drahtantrieb: Drahtzufuhr in ein Schmelzbad oder einen Prüfstand, Auftragschweißen und additive Verfahren oder ein zweiter Draht. Start und Stopp kommen vom Display, vom 24-V-Eingang DI3 des Antriebs oder über Modbus; die Kraftgrenze schützt den Draht, falls er hängt.
Regelart und Sollwertquelle werden einmal unter Setup › Antrieb eingestellt; der Produktionsbildschirm zeigt die Istwerte und woher der Sollwert kommt – Bedienfeld, 0–10-V-Analogeingang oder RS-485.
Passend zu Rolliner NG, Rolliner 3G, Rolliner XL2 sowie zu Softliner- oder Toughliner-Förderschläuchen. Hintergrund: Grundlagen der Drahtförderung.


In vier Schritten einsatzbereit
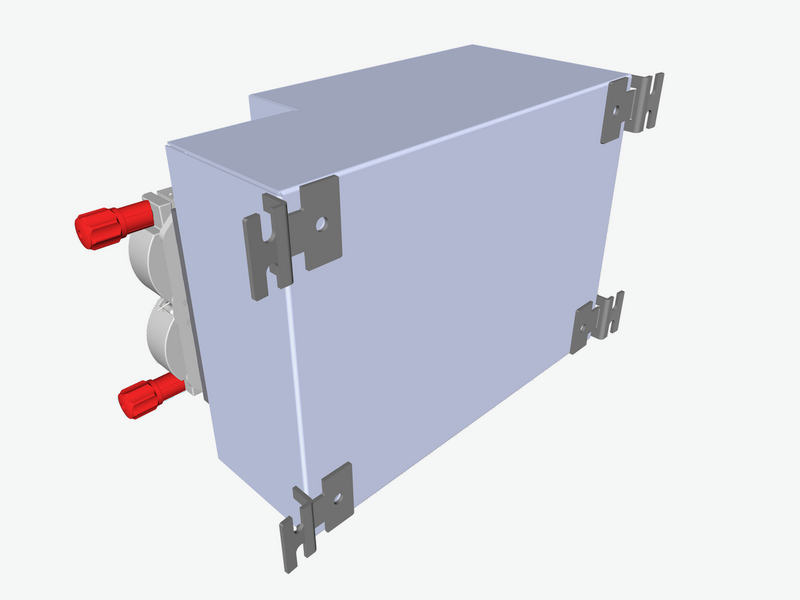
- MontierenAn der Wand mit den mitgelieferten Haltern oder auf dem optionalen Ständer. Das Bedienfeld lässt sich für senkrechte oder waagerechte Drahtrichtung drehen.
- AnschließenFörderschlauch von der Fasshaube oder Abspulhilfe an den Einlass, Förderschlauch zum Drahtvorschub an den Auslass, 115–230 V Netz. Das war's – kein Kabel zur Stromquelle.
- EinrichtenDrahtsorte, Durchmesser und Fassgewicht unter Setup › Gebinde – oder einfach das MIGAL.CO-Etikett scannen. Förderkraft einstellen, fertig.
- Einfädeln und schweißenAutomatisches Einfädeln starten. Ab jetzt folgt der WireManager dem Drahtvorschub der Schweißanlage von selbst.
Möchten Sie es in Ihrer Zelle sehen? Wir bringen gern einen RoboFeed WireManager mit und zeigen Ihnen live, wie die Förderkräfte in Ihrem System sinken.
Wissen, wie viel Draht noch da ist? Siehe die Funktionen unter Material & Verbrauch.
Material & Verbrauch
Wissen, was im Fass ist – bevor der Roboter steht
Ein 250-kg-Fass in einer geschlossenen Haube verrät nicht, wie viel Draht noch drin ist. Der WireManager zählt jeden Millimeter, der durch seine Antriebsrollen läuft, und zeigt die Restmenge in Kilogramm und Prozent – groß, auf dem Display, mit einer Warnung rechtzeitig vor dem Fasswechsel.

Füllstand auf dem Display
- Balken und Prozentwert des verbleibenden Drahts plus die Menge in Kilogramm – berechnet aus Drahtsorte, Durchmesser und Fassgewicht
- Vorwarnung und Warnung bei zwei frei einstellbaren Schwellen: Der Balken wird orange, dann rot; ein Banner erscheint in der Kopfzeile und der Lampenausgang des Antriebs schaltet eine Signalleuchte
- Übersteht den Stromausfall: Füllstand und Totalisator liegen in batteriegepufferten Registern – keine SD-Karte, kein Netzwerk nötig
- Fasswechsel mit einem Tipp und einer Bestätigung – oder automatisch durch Scannen des Etiketts am neuen Fass
- Drahtlänge seit dem letzten Fasswechsel, Förderkraft, Motorstrom und der Geschwindigkeitsverlauf der letzten 60 Sekunden auf einen Blick
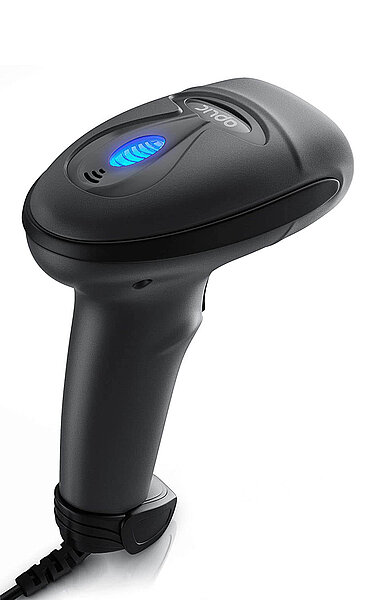
Etikettenscanner
Der optionale Barcodescanner liest das MIGAL.CO-Etikett (QR oder DataMatrix): Artikelnummer, Gewicht, Charge und Produktionsdatum. Der Fasswechsel wird nur übernommen, wenn die Artikelnummer passt – ein falscher Draht wird abgewiesen.
Totalisator
Drahtlänge, Gewicht, Fördervorgänge und Drahtzeit seit dem letzten Reset – batteriegepuffert, rücksetzbar am Display oder über Modbus.
Statistik
Fördervorgänge, Draht, Drahtzeit, Einschaltdauer und mittlere Geschwindigkeit für die laufende Schicht, die letzte Stunde, 24 Stunden oder seit dem Start; Draht je Stunde als Balkendiagramm.
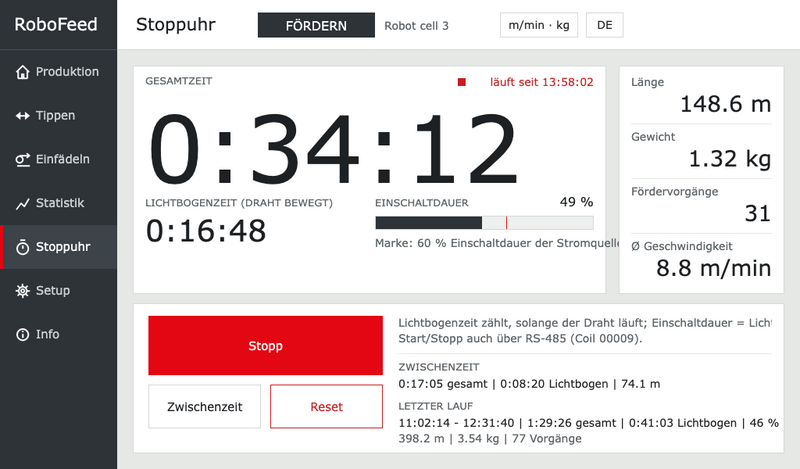
Stoppuhr
Gesamtzeit, Zeit mit bewegtem Draht und Einschaltdauer gegen die 60-%-Marke der Stromquelle, dazu Länge, Gewicht und Fördervorgänge – für ein Bauteil, einen Auftrag oder eine Schicht. Zwischenzeiten inklusive.
Warnungen dort, wo sie gebraucht werden
Orange und rot auf dem Display, ein Banner mit Quittierung, der Lampenausgang am Antrieb und die Statusbits über Modbus – SPS, Signalleuchte und Bediener sehen dasselbe.
Metrisch oder imperial
m/min oder IPM, N oder lbf, kg oder lb, m oder ft – ein Tipp in der Kopfzeile schaltet die gesamte Oberfläche um. Deutsch und Englisch.
Brauchen Sie die Verbrauchsdaten in SPS oder MES? Alle Zähler und der Füllstand stehen über Modbus RTU bereit – siehe Automatisierung & Integration.
Automatisierung & Integration
Alles, was das Display kann, kann auch die SPS
Firmware 2.0 bringt Modbus RTU über RS-485 – und mit dem Ethernet-Add-on der i4-Version Modbus TCP und MQTT: Jeder Istwert, jeder Befehl und jeder Parameter des WireManager ist ein Register. Die 24-V-Eingänge des Antriebs und der 0–10-V-Analogeingang bleiben erhalten – wählen Sie die Integrationstiefe, die zu Ihrer Zelle passt.
Schnittstellen
| Schnittstelle | Inhalt | Typischer Einsatz |
|---|---|---|
| Modbus RTU (RS-485) | Istwerte, Statusbits, Start/Stopp, Tippen, Einfädeln, Fasswechsel, Sollwert, alle Parameter. Standard Slave-ID 1, 19.200 Baud 8E1 (4.800–115.200 Baud, 8N2/8E1/8O1); Funktionscodes 01/02/03/04/05/06/15/16 | SPS, Robotersteuerung, MES-Gateway |
| Analogeingang 0–10 V | Sollwert für Förderkraft oder Drahtgeschwindigkeit, skaliert zwischen frei einstellbaren Werten bei 0 V und 10 V; der aktuelle Eingangswert wird am Display angezeigt | Analogausgang der SPS, Potentiometer am Drahtvorschub |
| 24-V-Eingänge DI1 / DI2 | Tippen vor / zurück, solange der Tipp-Bildschirm offen ist | Handtaster am Drahtvorschub |
| 24-V-Eingang DI3 | Externer Start: steigende Flanke startet die Förderung, fallende Flanke stoppt diesen Start; ein Stopp über Bedienfeld oder Bus hat Vorrang, ein beim Einschalten anliegendes DI3 startet nicht. Schaltschwelle DI1–DI3 einstellbar (5 V oder 24 V, Standard 24 V) | Roboter- oder SPS-Ausgang |
| Lampenausgang | Gebindewarnung | Signalleuchte am Fass |
| Barcodescanner (optional) | MIGAL.CO-Etikett: Artikelnummer, Gewicht, Charge, Produktionsdatum | Fasswechsel mit Artikelprüfung |
| Modbus TCP (i4-Version) | Gleiche Registerkarte und Funktionscodes wie Modbus RTU, über Ethernet: Port 502, bis zu vier Clients gleichzeitig, jede Unit-ID | SPS über Ethernet, SCADA, Node-RED |
| MQTT (i4-Version) | Istwerte als JSON im eingestellten Intervall (Geschwindigkeit, Kraft, Motorstrom, Last, Zustand, Füllstand, Restmenge, Draht seit Fasswechsel, Charge, Zeitstempel) und Ereignisse bei Fasswechsel, Gebindewarnungen und Antriebsfehler; Broker, Topic, Zugangsdaten und Intervall am Display einstellbar | IoT-Plattformen, MES, Dashboards |
| NTP und IP (i4-Version) | Uhr wird nach jedem Start und stündlich von einem Zeitserver gestellt; DHCP oder feste IP-Adresse | Richtige Zeitstempel in MQTT-Nachrichten und auf dem Display |
Modbus-Registerkarte (Auszug)
Adressen 1-basiert, 32-Bit-Werte High-Word zuerst, alle Werte metrisch unabhängig von der Anzeigeeinheit.
| Adresse | Inhalt | Einheit / Bereich |
|---|---|---|
| Coils 00001–00004 | Förderung ein/aus · Tippen vor · Tippen zurück · Einfädeln ein/aus | Tippen ist ein Totmann-Befehl: innerhalb 500 ms wiederholen, sonst stoppt der Antrieb |
| Coils 00006–00008 | Fasswechsel · Totalisator-Reset · Antriebsfehler quittieren | Impuls |
| Input 30001 | Status: Fördern, Tippen, Einfädeln, Draht bewegt, Vorwarnung, Warnung, Antriebsfehler, CAN-Verbindung, Setup gesperrt, Regelart, Sollwertquelle | Bits 0–13; Discrete Input 10015 ist ein 1-s-Heartbeat |
| Inputs 30002–30006 | Drahtgeschwindigkeit · Drahtgeschwindigkeit mit Richtung · Förderkraft · Motorstrom · Auslastung | 0,01 m/min · 0,1 N · mA · % |
| Inputs 30010–30018 | Füllstand · Restmenge · Draht seit Fasswechsel · Totalisator Länge und Gewicht | % · g · mm · 0,1 m · g |
| Inputs 30019–30037 | Fördervorgänge, Drahtzeit, Betriebszeit, Firmware-Version, Antriebszustand, Einfädelfortschritt, Motorstatus, Stoppuhr | |
| Holding 40001–40002 | Befehl (Start, Stopp, Tippen, Einfädeln, Fasswechsel, Resets, Stoppuhr, Neustart) · RS-485-Sollwert | 0–165 N oder 0–50,0 m/min |
| Holding 40011–40017 | Regelart · Sollwertquelle · Förderkraft · max. Geschwindigkeit · Drahtgeschwindigkeit · max. Kraft · Rampe | im Gerät gespeichert |
| Holding 40018–40046 | Analogskalierung, Drahtlaufrichtung, Start über DI3, Schaltschwelle DI1–DI3, Tipp- und Einfädelparameter, CAN-Knoten, Drahtsorte, Durchmesser, Dichte, Fassgewicht, Warnschwellen | Werte außerhalb des Bereichs werden abgewiesen |
Die vollständige Registerkarte ist Teil des Handbuchs. Werte außerhalb des zulässigen Bereichs liefern eine Modbus-Exception; Parameter werden im Gerät gespeichert, der Bus-Sollwert nicht.
Sollwert von der SPS
Sollwertquelle auf RS-485 stellen und Kraft oder Geschwindigkeit in ein Register schreiben. Start, Stopp und Einfädeln funktionieren unabhängig von der Sollwertquelle.
Sicher ausgelegt
Tippen über den Bus ist ein Totmann-Befehl und nur aus dem Stillstand möglich. Ein Heartbeat-Eingang lässt die SPS eine tote Verbindung erkennen, Werte außerhalb des Bereichs werden abgewiesen.
Status in einem Wort
Fördern, Tippen, Einfädeln, Draht bewegt, Gebindewarnungen, Antriebsfehler und die Setup-Sperre – vierzehn Bits in einem Input-Register, auch als Discrete Inputs verfügbar.
Zwei Regelarten, eine Karte
Kraftregelung mit Geschwindigkeitsgrenze oder Geschwindigkeitsregelung mit Kraftgrenze und Rampe – umgeschaltet über ein Holding-Register; die Antriebsparameter bleiben im Gerät.
Einlernen und Totalisator fernbedient
Fasswechsel, Totalisator-Reset, Fehlerquittierung und die Stoppuhr lassen sich von der Steuerung auslösen – jeder Reset ist auch am Display möglich.
PIN-Schutz
Das Setup lässt sich am Display mit einer PIN sperren; der Sperrzustand ist für die SPS als Statusbit sichtbar.
Was die SPS schreibt, sieht der Bediener
Über Modbus geschriebene Parameter erscheinen sofort auf dem Display – und umgekehrt. Die Setup-Seite Modbus zeigt Slave-ID, Baudrate, Parität sowie Rahmen- und CRC-Zähler, sodass ein Verdrahtungs- oder Baudratenproblem in Sekunden gefunden ist.
RoboFeed WireManager i4 – die Netzwerkversion. Mit dem Ethernet-Add-on wird dasselbe Gerät Teil Ihres Netzwerks, per DHCP oder mit fester Adresse: Modbus TCP mit derselben Registerkarte wie über RS-485, MQTT-Telemetrie mit JSON-Werten und Ereignissen und die Uhrzeit über NTP. Eingerichtet wird alles am Display unter Setup › Netzwerk, MQTT und Modbus – ohne PC-Software. Ein Node-RED-Beispielflow mit Dashboard ist auf Anfrage erhältlich.
Interesse an der i4-Version oder an einer Registerkarte für Ihre Steuerung? Schreiben Sie an info@migal.co oder nutzen Sie das Kontaktformular.
Sieben Bildschirme, ein Touchdisplay
Alles, was der WireManager misst und tut, steht direkt am Fass zur Verfügung – ohne PC, Browser oder Netzwerk. Die Seitennavigation ist immer sichtbar, die Kopfzeile zeigt Gerätezustand, Gerätename, Einheiten und Sprache. Unten sehen Sie alle sieben Bildschirme der Firmware 2.0 (deutsche Version; die Bedienoberfläche gibt es auf Deutsch und Englisch).
1 · Produktion – die Live-Ansicht für den Bediener
Die Drahtgeschwindigkeit steht groß in m/min oder IPM. Daneben: die aktuelle Förderkraft, die Drahtlänge seit dem letzten Fasswechsel und der Motorstrom. Die Taste START/STOPP schaltet die Förderung; darunter sehen Sie, woher der Sollwert kommt – Bedienfeld, 0–10 V oder RS-485. Der Graph zeigt die Drahtgeschwindigkeit der letzten 60 Sekunden, inklusive jedes Stopps des Hauptantriebs. Die Spalte Gebinde zeigt den verbleibenden Draht als Balken mit Vorwarn- und Warnmarke, in Prozent und Kilogramm, dazu Drahtsorte und Durchmesser; Fasswechsel setzt den Füllstand nach einer Bestätigung zurück. Das Zustandsfeld in der Kopfzeile zeigt BEREIT, FÖRDERN, TIPPEN, EINFÄDELN, STÖRUNG oder KEIN MOTOR.
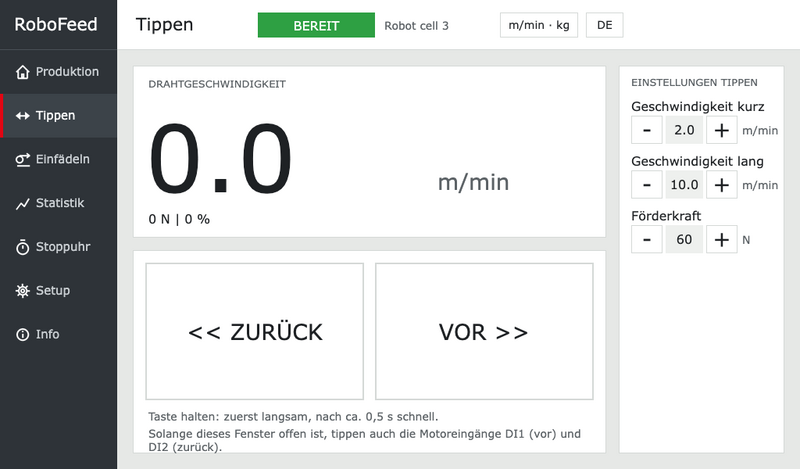
2 · Tippen – den Draht von Hand bewegen
Zwei große Tasten bewegen den Draht zurück oder vor, solange sie gehalten werden – zuerst langsam, nach etwa einer halben Sekunde mit der Geschwindigkeit für langes Tippen. Geschwindigkeit und Kraft fürs Tippen werden rechts eingestellt. Solange dieser Bildschirm offen ist, tippen auch die 24-V-Eingänge DI1 und DI2 des Antriebs, z. B. von einem Handtaster am Drahtvorschub. Tippen ist nur aus dem Stillstand möglich und eine Totmannfunktion: Taste loslassen, und der Draht steht.
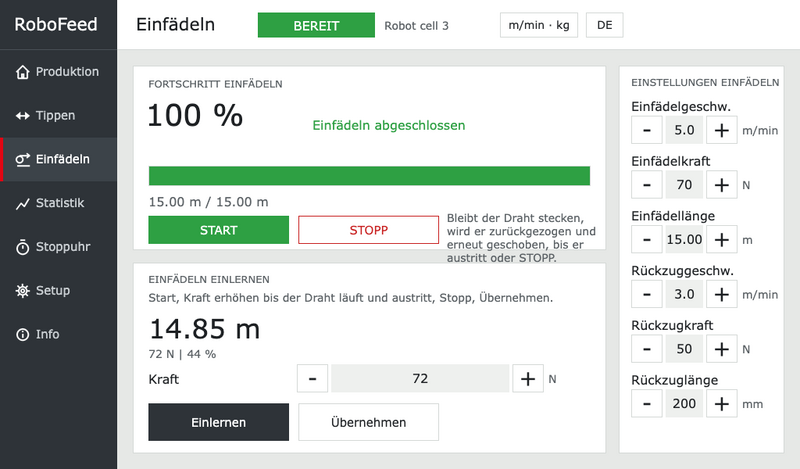
3 · Einfädeln – den Draht automatisch durch den Schlauch schieben
Das automatische Einfädeln schiebt den Draht mit der Einfädelkraft über die Einfädellänge; der Fortschrittsbalken zeigt, wie weit der Draht gekommen ist. Bleibt der Draht stecken, zieht der Antrieb ihn um die eingestellte Länge zurück und schiebt erneut, bis er austritt oder Sie STOPP drücken. Einfädeln einlernen findet die richtigen Werte einmalig: starten, Kraft erhöhen, bis der Draht läuft und am Drahtvorschub austritt, stoppen – gemessene Länge und Kraft werden mit Übernehmen als Einfädelwerte übernommen.
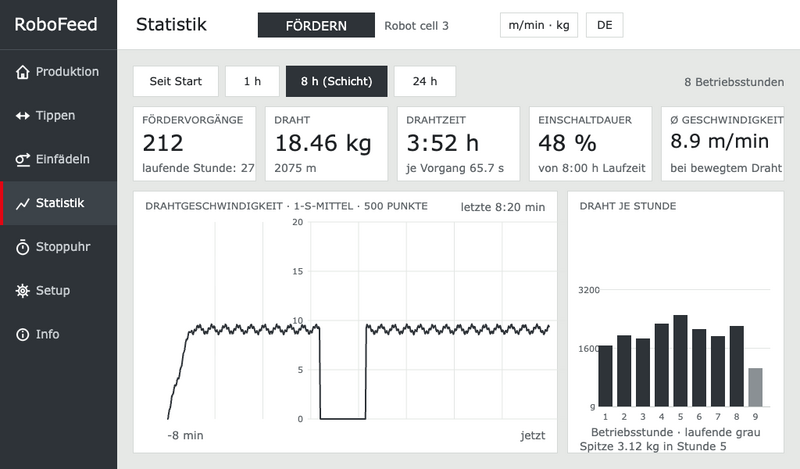
4 · Statistik – die Schicht auf einen Blick
Vier Zeiträume – seit Start, 1 h, 8 h (Schicht) und 24 h – und fünf Kennzahlen: Fördervorgänge, Draht in Kilogramm und Metern, Drahtzeit, Einschaltdauer bezogen auf die Laufzeit und die mittlere Geschwindigkeit bei bewegtem Draht. Der Graph zeigt die Drahtgeschwindigkeit als 1-Sekunden-Mittel der letzten acht Minuten, das Balkendiagramm den Drahtverbrauch je Betriebsstunde. Die Werte bleiben im Gerät und brauchen kein Netzwerk.
5 · Stoppuhr – ein Bauteil, einen Auftrag oder eine Schicht messen
Die Stoppuhr zählt die Gesamtzeit und getrennt davon die Lichtbogenzeit – die Zeit, in der sich der Draht tatsächlich bewegt hat. Das Verhältnis ist die Einschaltdauer, dargestellt gegen die 60-%-Marke einer typischen Stromquelle. Rechts: Drahtlänge, Gewicht, Fördervorgänge und mittlere Geschwindigkeit des laufenden Vorgangs. Zwischenzeit speichert ein Zwischenergebnis, Reset löscht den Lauf; der letzte Lauf bleibt sichtbar. Start und Stopp funktionieren auch über RS-485.
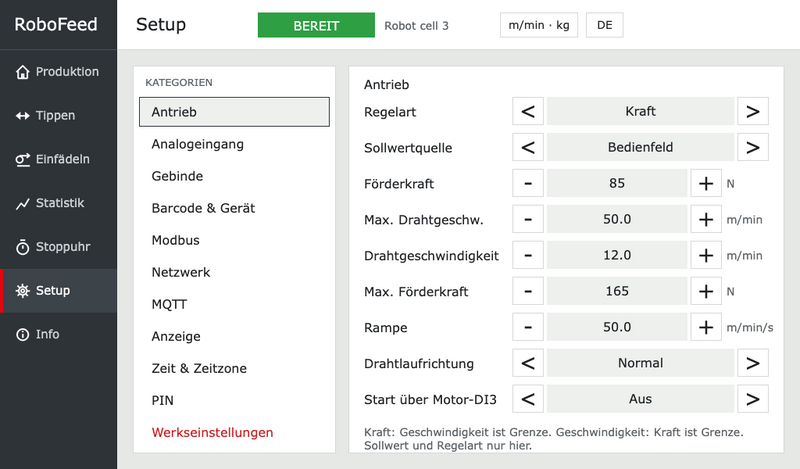
6 · Setup – elf Kategorien, eine Liste
Alle Einstellungen sind in elf Kategorien gegliedert: Antrieb (Regelart, Sollwertquelle, Förderkraft, Geschwindigkeitsgrenzen, Rampe, Drahtlaufrichtung, Start über Motor-DI3), Analogeingang (Skalierung des 0–10-V-Eingangs), Gebinde (Drahtsorte, Durchmesser, Dichte, Fassgewicht, Warnschwellen), Barcode & Gerät (u. a. Schaltschwelle der Motoreingänge DI1–DI3), Modbus (RTU: Slave-ID, Baudrate, Parität, Zähler; Modbus TCP ein/aus), Netzwerk (ein/aus, DHCP oder feste Adresse, Status, MAC-Adresse), MQTT (Broker, Port, Topic, Zugangsdaten, Intervall, Status), Anzeige (Helligkeit, Abdunkeln, Sprache, Einheiten), Zeit & Zeitzone (mit NTP-Server), PIN und Werkseinstellungen. Werte werden mit den Tasten −/+ geändert oder über die Bildschirmtastatur eingegeben; jeder Parameter hat seine Grenzen und wird im Gerät gespeichert. Ist eine PIN gesetzt, sind Setup, Tipp- und Einfädeleinstellungen für den Bediener gesperrt.
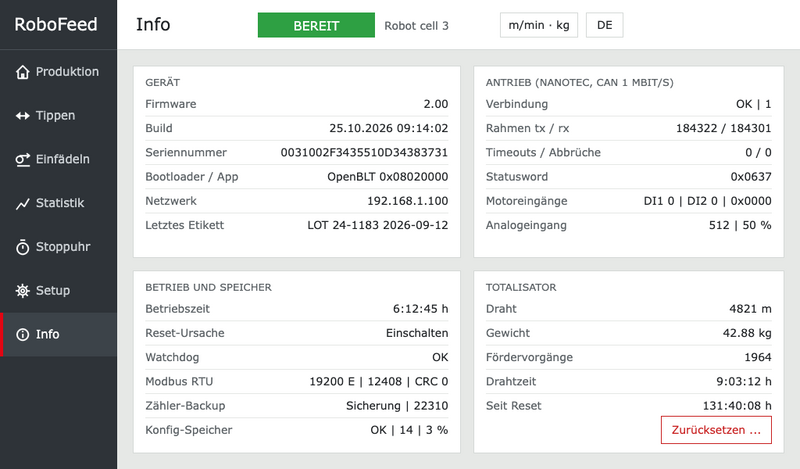
7 · Info – Diagnose ohne Laptop
Firmware-Version, Build, Seriennummer, Netzwerkadresse und das zuletzt gelesene Drahtetikett; der Zustand der CAN-Verbindung zum Antrieb mit Rahmenzählern, Motor-Statuswort, den 24-V-Eingängen und dem Analogeingang; Betriebszeit, Reset-Ursache, Watchdog, Modbus-Verkehr sowie der Zustand von Zähler-Backup und Konfigurationsspeicher. Der Totalisator zeigt Draht, Gewicht, Fördervorgänge und Drahtzeit seit dem letzten Reset und kann hier zurückgesetzt werden.
Technische Daten
| Drahtfördergeschwindigkeit | 0–50 m/min |
| Förderkraft | 0–165 N, stufenlos einstellbar |
| Betriebsarten | Förderhilfe: Kraftregelung mit konstanter Kraft (Geschwindigkeitsgrenze) · eigenständiges Drahtvorschubgerät: Geschwindigkeitsregelung mit konstanter Drahtgeschwindigkeit (Kraftgrenze, Rampe) |
| Sollwertquellen | Bedienfeld, Analogeingang 0–10 V, Modbus RTU oder TCP |
| Antrieb | 100-W-Motor, Vierrollenantrieb, 24-V-Eingänge DI1–DI3 für Tippen und Start, Lampenausgang |
| Drahtdurchmesser | 0,8–1,6 mm (größere Durchmesser auf Anfrage) |
| Drahtsorten | Stahl, Aluminium, Edelstahl, Siliziumbronze, Metallpulver- und Fülldraht |
| Schlauchlänge | Über 50 m zwischen Drahtgebinde und Roboter (Rolliner NG, 3G, XL2, Softliner, Toughliner) |
| Display | 7-Zoll-Touchdisplay, 1024 × 600 px, Deutsch/Englisch, metrische oder imperiale Einheiten, PIN-Schutz |
| Schnittstellen | RS-485 Modbus RTU (Slave-ID 1–247, 4.800–115.200 Baud), Analogeingang 0–10 V, 24-V-Eingänge, Lampenausgang, Barcodescanner (optional) |
| Netzwerk (i4-Version) | Ethernet-Add-on: Modbus TCP (Port 502), MQTT (JSON, ohne TLS), NTP; DHCP oder feste IP-Adresse |
| Speicher | Füllstand, Totalisator und Statistik batteriegepuffert (CR1220); Einstellungen im internen Flash |
| Spannungsversorgung | 115–230 V / 50–60 Hz |
| Abmessungen L × B × H | 440 × 255 × 170 mm |
| Gewicht | 9,9 kg |
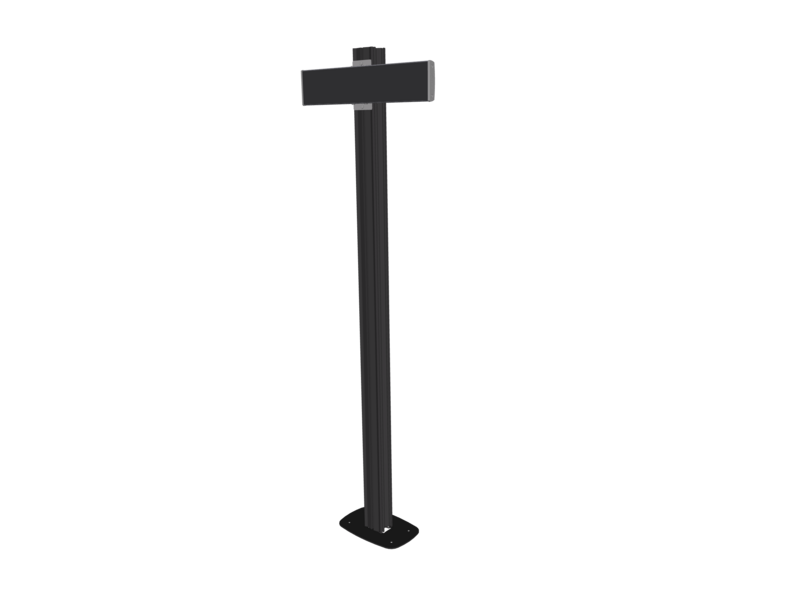
| Montage | Wandhalter im Lieferumfang, optional Ständer; Bedienfeld drehbar für senkrechte oder waagerechte Drahtrichtung |
Lieferumfang
- RoboFeed WireManager mit Wandhaltern und Netzkabel
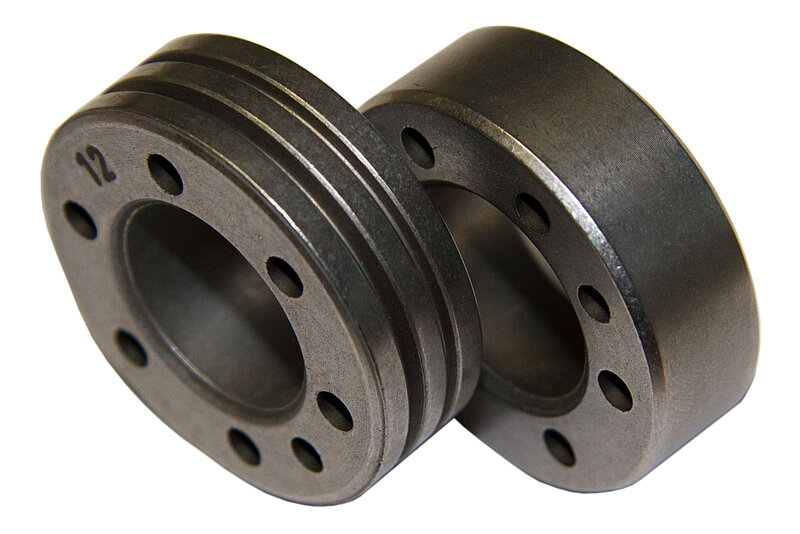
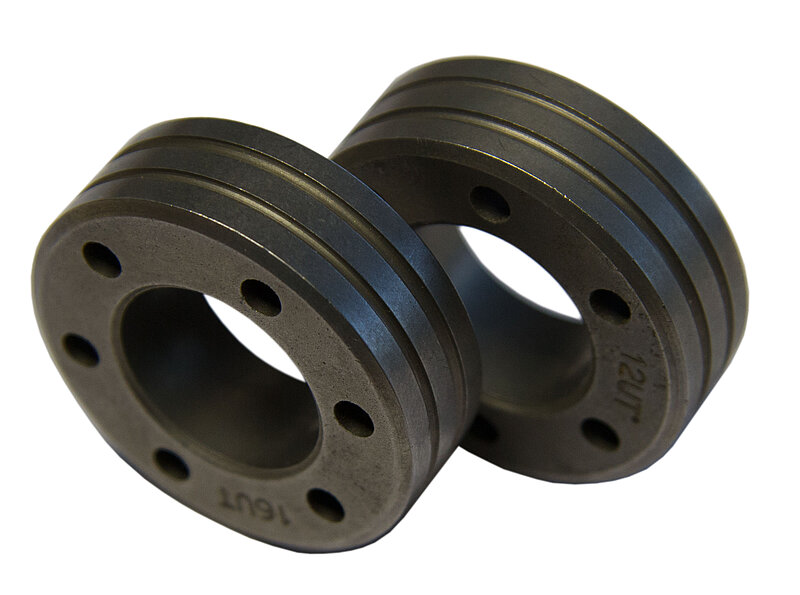
- Antriebsrollen und Ein-/Auslassführungen für die bestellte Drahtsorte, den Drahtdurchmesser und den Förderschlauch
- Firmware 2.0 mit deutscher und englischer Bedienoberfläche
Optional
- Ständer für die Bodenaufstellung
- Barcodescanner für das MIGAL.CO-Etikett (QR- und DataMatrix-Code)
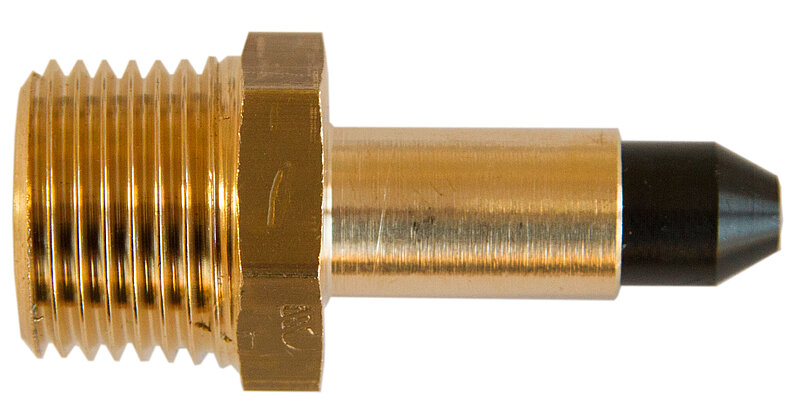
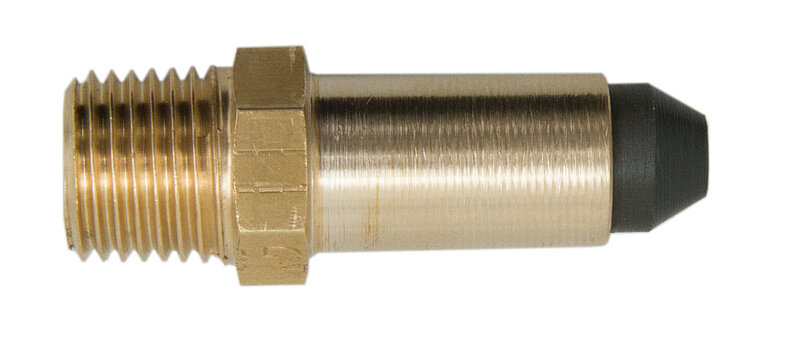
- Weitere Antriebsrollensätze für Eisen- und Nichteisendrähte, Ein-/Auslassführungen 1/2" und 1/4"
- Rolliner-, Softliner- und Toughliner-Förderschläuche, Fasshauben und Abspulhilfen
- Ethernet-Add-on für die i4-Netzwerkversion (Modbus TCP, MQTT, NTP)
Zubehör