

MIGAL.CO Sensorbox – svetsdata som du kan arbeta med
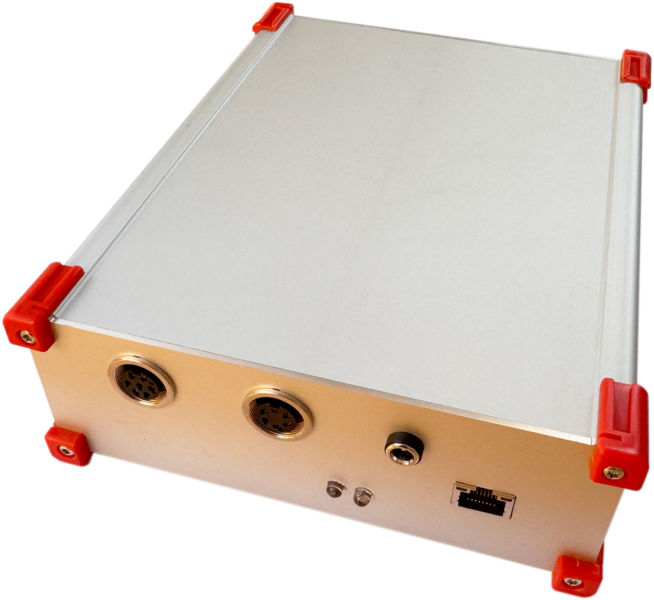
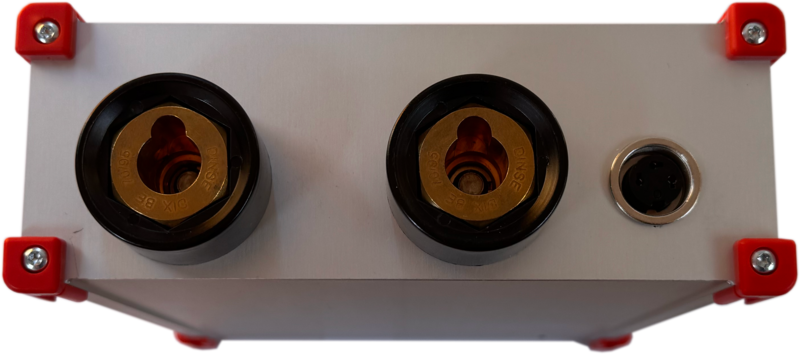
MIGAL.CO Sensorbox mäter vad som verkligen händer i ljusbågen: svetsström, ljusbågsspänning, trådmatningshastighet och skyddsgasflöde – synkront, 5 000 gånger per sekund, på alla svetsmaskiner för MIG/MAG- och TIG-svetsning, oavsett tillverkare. Den utvärderar data direkt i enheten och gör dem tillgängliga via webbläsaren, industriella gränssnitt och vår programvara.
- Fyra processignaler, en tidsbas – ström och spänning samt, med de valfria sensorerna, trådmatning och gasflöde i en gemensam, NTP-synkroniserad tidsram
- Fungerar fristående – inbyggd webbpanel, inspelning på microSD, ingen PC och inget moln behövs
- Öppna gränssnitt – MQTT, OPC UA, Modbus TCP, REST och en snabb UDP-rådataström
- AI-baserad kvalitetsövervakning i enheten – inlärning (teach-in) med godkända detaljer, trafikljusbedömning av varje fog
- Kan eftermonteras oavsett tillverkare – ansluts till svetsströmkretsen; valfria sensorer för trådmataren och gasledningen
Välj din tillämpning
Alla tre vyerna beskriver samma box – hårdvaran och firmwaren är identiska, det är bara programvaran runt omkring som skiljer sig.
Produktion & kvalitet
Vet hur varje maskin svetsar – och bevisa det
Du behöver inte vara ljusbågsfysiker för att använda Sensorbox. Anslut den, öppna webbläsaren och du ser vad dina maskiner gör. Med RoboCenter samlas alla Sensorboxar och svetsmaskiner i din fabrik på en och samma skärm – med historik och rapporter för revisioner och kunder.
Transparens i stället för magkänsla
Ström, spänning, trådmatning och gasflöde för varje maskin – live och som historik. Avvikelser blir synliga innan de blir kassationer.
Bevis för varje detalj
Varje mätvärde har en tidsstämpel och kan kopplas till order, detalj eller fog. Perfekt för kvalitetsdokumentation, revisioner och reklamationer.
Upptäck gas- och trådproblem tidigt
För lite skyddsgas, en slirande trådmatning eller ett slitet kontaktmunstycke syns i data – långt innan det syns på svetsfogen.
Passar dina befintliga maskiner
Kan eftermonteras oavsett tillverkare: Sensorbox mäter direkt i svetsströmkretsen. Inget ingrepp i strömkällan behövs.
Inget IT-projekt
Boxen arbetar fristående med egen webbpanel. Data stannar i ditt nätverk – inget moln och inget abonnemang behövs.
Förbrukning på ett ögonkast
Bågtid, energi samt tråd- och gasförbrukning per maskin och skift – grunden för kalkylering och effektivitet.
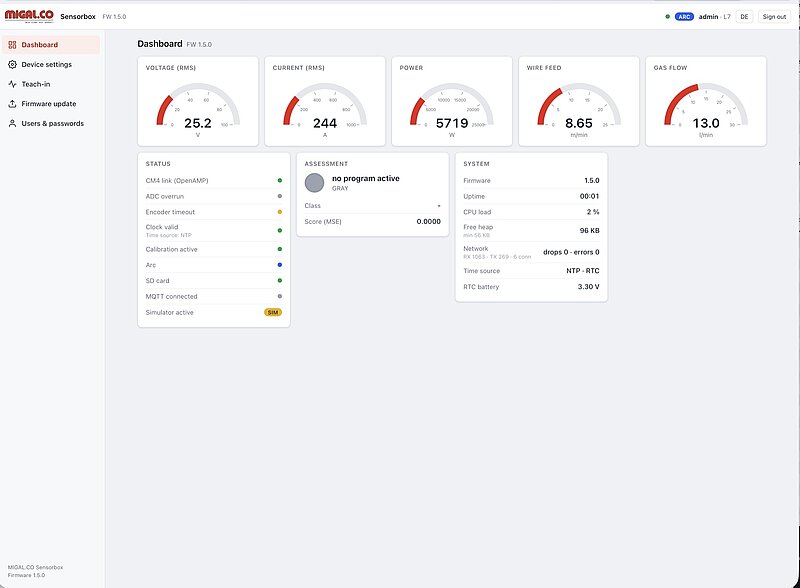
Vid maskinen: den inbyggda webbpanelen
Varje Sensorbox har ett eget webbgränssnitt – öppna bara boxens adress i webbläsaren på en PC, surfplatta eller smartphone. Ingen programvaruinstallation behövs.
- Livevisning av spänning, ström, effekt, trådmatning och gasflöde samt en statuspanel som på ett ögonkast visar om allt är i ordning
- Ljusbågsdetektering – boxen vet när det svetsas och spelar bara in det som räknas
- Lokal inspelning på microSD-kort (CSV, öppnas direkt i Excel), en fil per dag eller per session – även utan nätverk
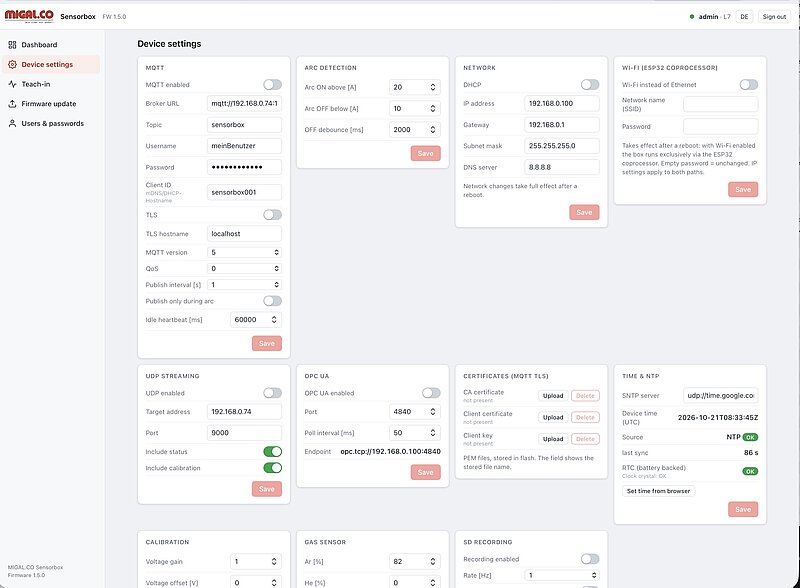
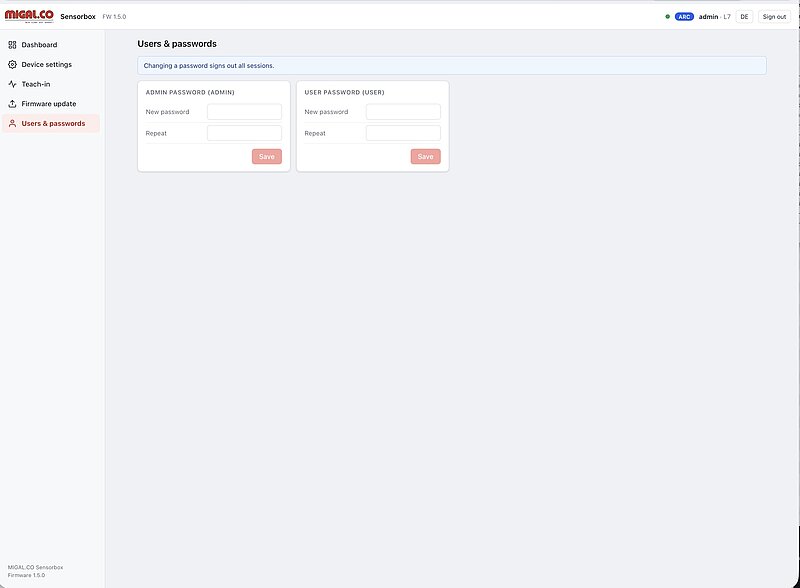
- Användarhantering med rollerna administratör och användare
- Firmwareuppdateringar via webbläsaren – nya funktioner utan servicebesök
- Gränssnitt på engelska och tyska
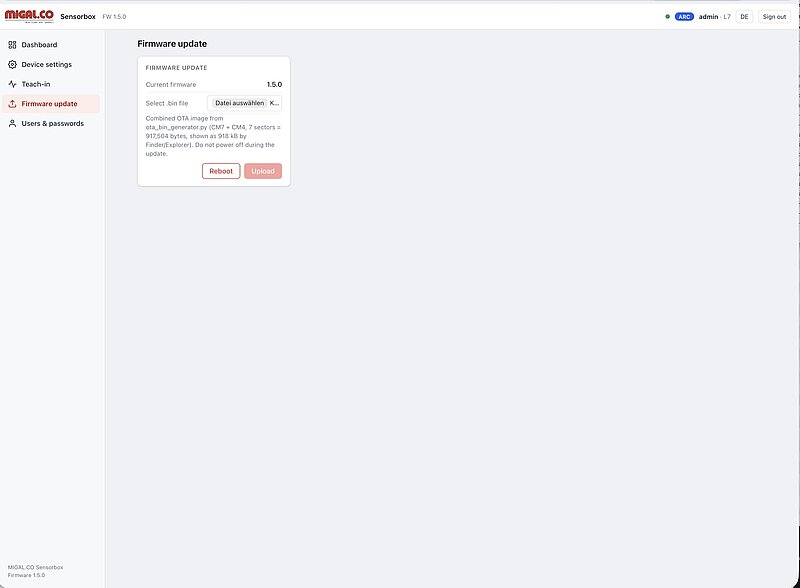
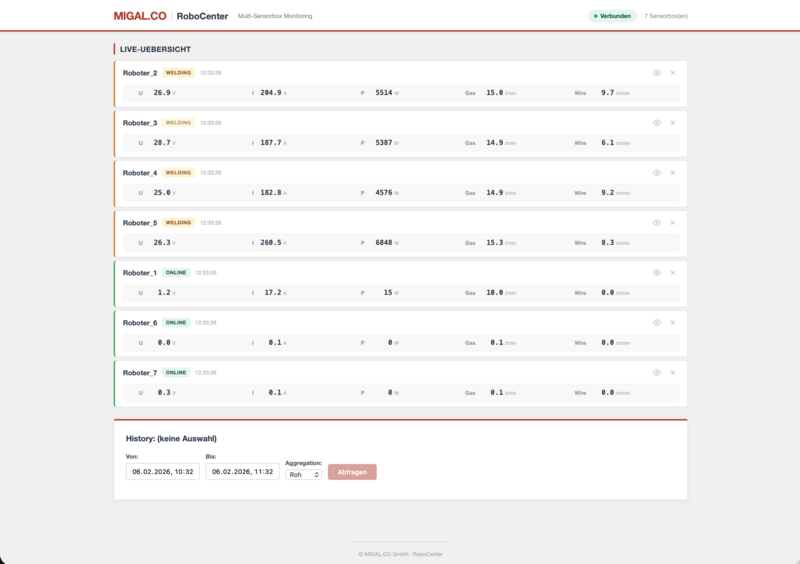
För hela verkstaden: RoboCenter
RoboCenter samlar alla Sensorboxar – och direktanslutna svetsmaskiner av typen Fronius TPS/i – i en webbapplikation på din egen server.
- Alla maskiner på en skärm: online, i viloläge eller under svetsning, med livevärden
- Historik över dagar, veckor och månader, lagrad i en tidsseriedatabas
- Kvalitetstrafikljus per maskin och jobb baserat på inlärt referensbeteende
- PDF-rapporter för revisioner och kunder: svetstid, energi, tråd- och gasförbrukning
- Körs lokalt (on-premises) på din egen server – dina data stannar i din fabrik
Igång i fyra steg
- MonteraPlacera Sensorbox nära svetsmaskinen, strömförsörjning via 12 V-nätaggregat eller PoE.
- AnslutaKoppla in strömkablarna i svetsströmkretsen, spänningsmätning vid svetspistol och arbetsstycke, valfritt tråd- och gassensor.
- NätverkAnslut Ethernet-kabeln och öppna boxens adress i webbläsaren.
- ÖvervakaSe livevärden, slå på SD-inspelning – eller anslut boxen till RoboCenter, MES eller PLC.
Vill du se den på din produktionslinje? Vi tar gärna med en Sensorbox till din svetscell och visar dig live hur din process ser ut.
Vill du ha mer än övervakning? Läs om hur Sensorbox upptäcker avvikelser med AI.
Kvalitetssäkring med AI
Boxen lär sig hur en bra svets ser ut
En erfaren svetsare hör när ljusbågen låter fel. Sensorbox gör samma sak – för varje fog, på varje skift. Du visar den några godkända detaljer; den lär sig det normala beteendet och rapporterar därefter varje detalj som avviker. Allt körs i själva boxen: ingen PC, ingen AI-server, inget moln.
Så fungerar det
- Svetsa godkända detaljerSvetsa minst åtta detaljer som är kända som godkända. Boxen känner automatiskt igen detaljer och fogar utifrån ljusbågen.
- Lära inFör varje fog lär sig boxen en referens utifrån 305 nyckeltal per kvartssekund – inklusive den naturliga spridningen.
- ÖvervakaVarje följande detalj jämförs med referensen. Resultat per fog och per detalj: grönt, gult eller rött.
- FörklaraLättbegripliga indikatorer visar vad som skiljer sig: spänning, ström, kortslutningar, frekvensmönster, samspelet mellan U och I.
- FörbättraOperatören bekräftar eller avvisar larm. Falsklarm gör modellen mer tolerant – verkliga defekter gör det aldrig.
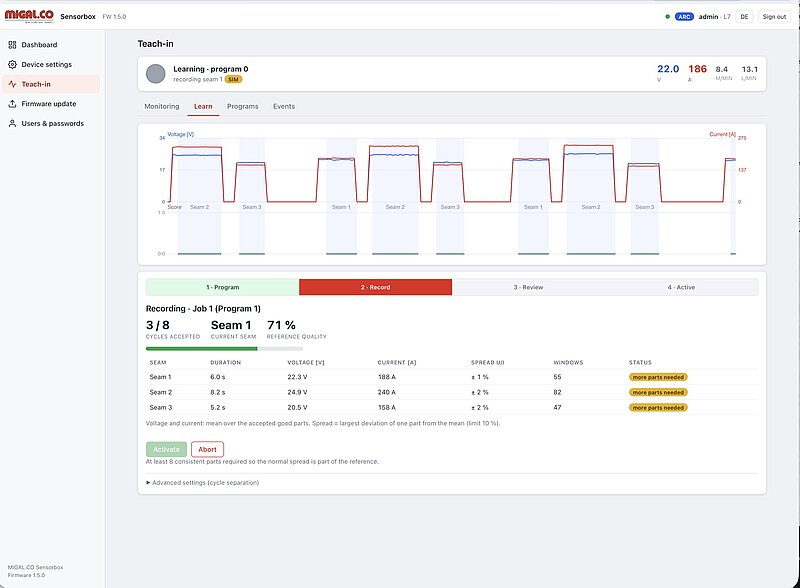
Teach-in direkt på Sensorbox
Teach-in (inlärning) är en del av Sensorbox-firmwaren och hanteras helt via webbläsaren. Den är utformad för robotceller och serieproduktion med återkommande detaljer.
- Automatisk detalj- och fogdetektering utifrån ljusbågssignalen – inga extra signaler från roboten behövs
- Ett program per detaljtyp, valt via jobbnummer från robotstyrningen eller PLC:n (MQTT/REST)
- Trafikljus per fog och per detalj; en detalj underkänns också om en fog saknas eller om en extra fog förekommer
- Fem lättbegripliga indikatorer per fog samt avvikelsen från referensen i procent för spänning, ström och kortslutningsfrekvens
- Trendvarning när processen långsamt driver iväg, t.ex. på grund av slitage på kontaktmunstycket
- Händelselista med återkoppling från operatören (OK/ej OK); modellen uppdateras först efter ett regressionstest mot referensen
- Resultat i webbpanelen, via MQTT, OPC UA och Modbus TCP – och sparade på SD-kortet
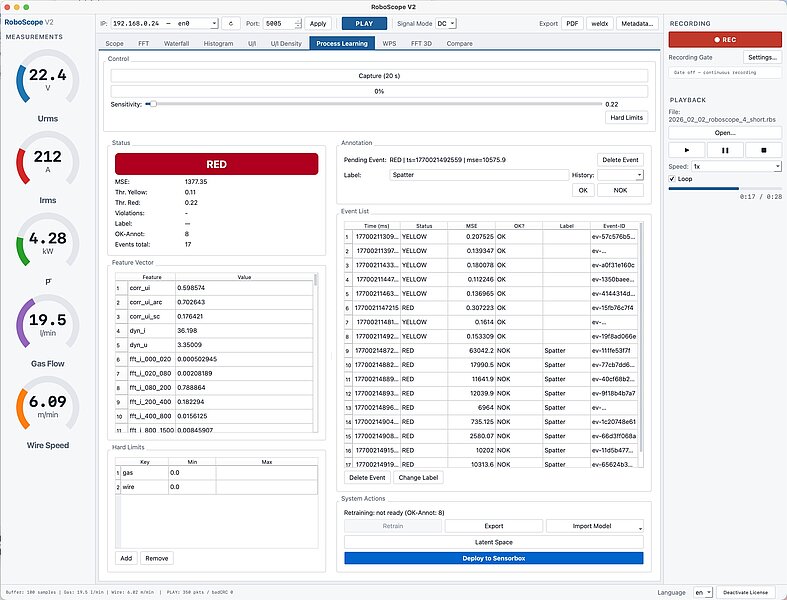
Processinlärning i RoboScope
För långa eller mycket ofta upprepade fogar – t.ex. längsgående fogar på räler eller rundfogar på tankar – kan modellen även tränas på PC:n med RoboScope:
- Autoencoder-modell tränad på en 20 sekunder lång inspelning av den goda processen
- Känslighetsreglage och ytterligare hårda gränsvärden per egenskap (t.ex. minsta gasflöde)
- Annotering av händelser som OK/ej OK och med defektetiketter som ”sprut” eller ”gasförlust” – modellen lär sig att namnge kända defekter
- Vy över latent rum (latent space) för att se hur modellen skiljer goda och dåliga tillstånd åt
- Överför till Sensorbox med ett klick – boxen övervakar därefter självständigt
Vilket arbetssätt passar dig?
| Teach-in på Sensorbox | Processinlärning i RoboScope | |
|---|---|---|
| Typisk användning | Robotceller, seriedetaljer med flera fogar | Långa eller ofta upprepade fogar, laboratorium, processutveckling |
| Var sker inlärningen? | I boxen, hanteras via webbläsaren | På PC:n, överförs sedan till boxen |
| Vad behövs? | Minst 8 godkända detaljer | 20 s inspelning av den goda processen |
| Modell | Statistisk referens per fog (305 egenskaper); neuralt autoencoder-nätverk under förberedelse | Neuralt autoencoder-nätverk, valfritt defektklasser |
| Resultat | Trafikljus per fog och detalj, lättbegripliga indikatorer, trendvarning | Trafikljus med avvikelsepoäng, namngivna defektklasser efter annotering |
| I drift | Körs självständigt på Sensorbox – ingen PC, inget moln. Resultat via webbpanel, MQTT, OPC UA, Modbus TCP. | |
Vad signalen kan avslöja – och vad den inte kan
Vi vill vara ärliga: de elektriska signalerna visar om processen har gått annorlunda. Om det finns en defekt i svetsgodset visar först en provning. Underlaget är litteratur från 2001 till 2025 och egna försök:
Kan upptäckas tillförlitligt
- Förlust av skyddsgas eller för lite gas
- Problem i trådmatningen, trådstopp
- Fel avstånd till kontaktmunstycket, slitet kontaktmunstycke (trend)
- Sprut och ljusbågsavbrott
- Spalt eller kantförskjutning, genombränning
- Fel sträckenergi, saknade eller extra fogar
- Indirekt: porer till följd av gasförlust, ofullständig genomsvetsning
Kan inte upptäckas utifrån signalen
- Varm- och kallsprickor
- Kantsår
- Slagginneslutningar
- Bindfel mot fogsidan
- Defekter som inte påverkar ljusbågens beteende
Sensorbox rapporterar att en fog skiljer sig och vilken processvariabel som avviker. För att namnge defekttypen krävs annoterade exempel (RoboScope).
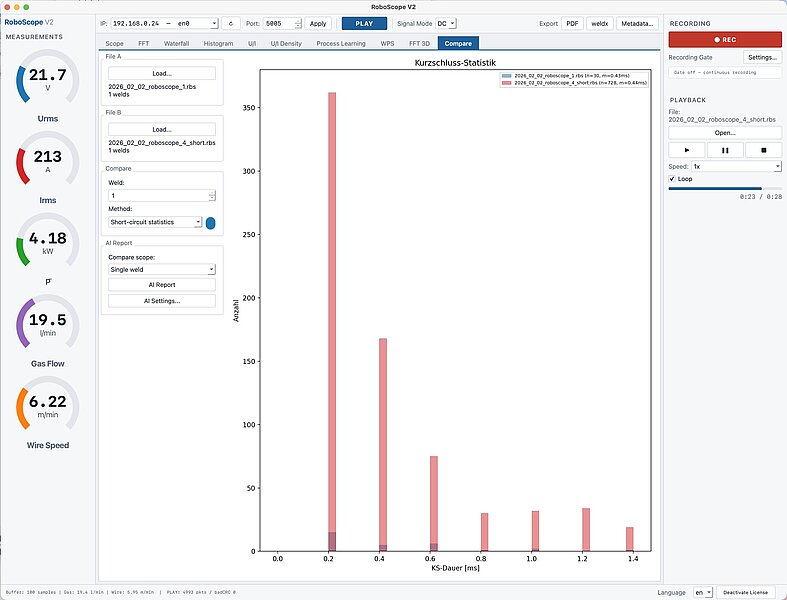
Jämför två processer – med AI-baserad analysrapport
Fliken Jämför i RoboScope besvarar frågan ”vad har egentligen förändrats?” på några sekunder: läs in två inspelningar, välj en av tio jämförelsemetoder (t.ex. droppfrekvens, kortslutningsstatistik, ljusbågsimpedans, U/I-fasdiagram, Poincaré-diagram, variation i trådmatningen) och skapa en lättbegriplig rapport.
RoboScope tar fram mer än 20 fysikaliska nyckeltal per inspelning, kommenterar varje metod, rangordnar metoderna efter signifikans och listar endast fysikaliskt relevanta avvikelser – utan spekulationer om orsaker. Typiska användningsområden: validering av WPS, jämförelse robot mot robot, byte av trådparti, jämförelse mellan skift och reklamationsanalys.
Exempel: AI-jämförelserapport (PDF)
 AI-jämförelserapport – exempel på engelska (12 sidor)Två svetsar jämförda med tio metoder: AI-kommentar per metod, nyckeltal, rangordning efter signifikans2 MB
0 klick i drift
Välj jobbnummer, läs av trafikljuset. Boxen fattar beslut för varje fog i realtid.
Data stannar i din fabrik
Inlärning och bedömning körs lokalt i boxen. Inget moln, ingen extern AI-tjänst.
Förklarar i stället för att bara larma
Fem lättbegripliga indikatorer visar vilken processvariabel som avviker – en utgångspunkt för att hitta grundorsaken.
Blir bättre ju mer den används
Några minuters återkoppling per skift minskar antalet falsklarm – verkliga defekter vidgar aldrig toleransen.
AI-övervakningen inför vi tillsammans med dig. Vi väljer ut lämpliga fogar, genomför teach-in vid din maskin, ansluter jobbnumren från din robotstyrning, PLC eller MES och validerar resultaten i den löpande produktionen.
Kontakta oss – tillsammans reder vi ut vad AI-övervakning kan åstadkomma för dina detaljer.
Forskning & utveckling
Rådata, öppna protokoll, full transparens
För svetslaboratorier, universitet och processutvecklare är Sensorbox ett öppet mätinstrument: synkrona rådata med 5 kHz för ström och spänning, dokumenterade protokoll, kalibreringsdata i varje paket – och RoboScope för analys, inspelning och export till öppna format.
Mätprincip
Inuti arbetar en STM32H7-mikrokontroller med två kärnor med en tydlig arbetsfördelning: Cortex-M4 sköter den tidskritiska mätningen, Cortex-M7 tar hand om beräkning av egenskaper, protokoll, webbserver och AI-modellerna. Båda kärnorna utbyter data via OpenAMP/RPMsg – på så sätt förblir mätningen deterministisk även under nätverksbelastning.
- Ström och spänning samplas samtidigt med 5 kHz per kanal med 16 bitars upplösning och 16× översampling i hårdvaran (DMA, block om 256 sampel ≈ 51 ms)
- Ström via en galvaniskt isolerad shuntsensor (2,5 mV/A) och differentialförstärkare – ±500 A kontinuerligt, toppar upp till ±1 000 A
- Spänning via ett differentiellt ingångssteg, mätområde ±100 V, skyddat av varistor och TVS-dioder
- Brusfattig analog matning med isolerade DC/DC-omvandlare och linjära regulatorer med ultralågt brus, precisionsspänningsreferens
- Trådmatning via pulsgivare (encoder), gasflöde via termisk massflödessensor med korrektionsfaktor för valfria blandningar av Ar, He, CO₂, O₂ och N₂
- Kalibrerbar: nollpunkt, förstärkning och omkrets på pulsgivarhjulet; kalibreringsparametrarna skickas med i varje datapaket
Beräknade storheter
Effektivvärden och aktiv effekt beräknas per tidsfönster utifrån rådatasamplen. Den aktiva effekten beräknas sampel för sampel som medelvärdet av u·i – den enda korrekta metoden för icke-sinusformade svetssignaler (jfr ISO/TR 18491).
RMS-spänning:
\[ U_{\mathrm{RMS}}=\sqrt{\frac{1}{N}\sum_{k=0}^{N-1} u[k]^2} \]
RMS-ström:
\[ I_{\mathrm{RMS}}=\sqrt{\frac{1}{N}\sum_{k=0}^{N-1} i[k]^2} \]
Genomsnittlig aktiv effekt:
\[ P=\frac{1}{N}\sum_{k=0}^{N-1}\big(u[k]\cdot i[k]\big) \]
305 nyckeltal per kvartssekund
Vid 5 kHz genererar en enda maskin cirka 72 MB rådata per timme. För övervakning och AI översätter Sensorbox varje fönster på 256 ms till 305 fysikaliskt meningsfulla egenskaper – cirka 20 MB per dag:
| Grupp | Egenskaper |
|---|---|
| Grundvärden & dynamik | Effektivvärde (RMS), medelvärde, effekt, förändringshastighet för U och I |
| Fördelning | Standardavvikelse, skevhet, kurtosis, percentiler |
| Spektrum | Bandenergier för ström och spänning från 0 till 1 500 Hz |
| Kortslutningar & ljusbåge | Kortslutningsandel, -frekvens och -varaktighet, ljusbågsstatistik, ljusbågsimpedans |
| U/I-koppling | Korrelation mellan U och I, spänningshistogram, 16 × 16 U/I-täthetsraster |
Uppsättningen egenskaper är identisk i Sensorbox och i RoboScope – modeller som tränats på PC:n körs oförändrade i boxen.
Gränssnitt och protokoll
| Gränssnitt | Innehåll | Typisk användning |
|---|---|---|
| UDP-rådataström | Cirka 20 paket per sekund, vart och ett med 256 U/I-sampel, tidsstämpel, sekvensnummer, status- och kalibreringshuvud | Oscilloskop, spektralanalys, egen analysprogramvara |
| MQTT 3.1.1 (TLS) | JSON-telemetri var 0,1–5 s, ljusbågsstyrt läge, händelser, status; jobbnummer kan tas emot | Databaser (t.ex. InfluxDB), RoboCenter, Node-RED |
| OPC UA | Ström, spänning, effekt, gasflöde, trådhastighet (ns=1) | SCADA, MES, IIoT-plattformar |
| Modbus TCP | Holding-register från 1000 (port 502) | Anslutning till PLC |
| REST / WebSocket | Konfiguration, livevärden, teach-in, signal för detaljslut | Integration i egna applikationer |
| microSD / USB | CSV eller RoboScope-rådata (RBS), läsbara som USB-masslagring | Långtidsinspelning, fältanvändning utan nätverk |
Tidsbas: SNTP/NTP med batterisäkrad realtidsklocka; diagnosflaggor (ADC-överskridning, timeout för pulsgivaren, NTP-synk, länk mellan kärnorna) ingår i varje datapaket.
MQTT-meddelande
Sensorboxen överför sina mät- och statusdata i ett kompakt JSON-format (JavaScript Object Notation). Varje meddelande motsvarar en tidsmässigt entydigt tilldelningsbar ögonblicksbild av svetsprocessen och innehåller både processnyckeltal, systemtillstånd och firmwareversioner.
Tid & sekvens
→ Används för synkronisering med andra system (InfluxDB, instrumentpanel, RoboScope, MES).
→ Gör det möjligt att upptäcka bortfall, paketförlust eller luckor i registreringen.
Elektriska nyckeltal
→ Dessa storheter möjliggör belastnings-/energianalys, bedömning av processtabilitet och jämförelse av jobb/parametrar.
Tråd & gas
→ Grund för processövervakning (t.ex. otillräcklig matning, trådfastkörning, feldetektering).
→ Redan korrigerat i Sensorboxen så att användaren direkt får ett praktiskt relevant värde.
→ Transparens kring hur mycket rådata har justerats på grund av kalibrering/miljöpåverkan.
Statusobjekt (hälsa & diagnos)
Under status tillhandahålls viktiga diagnosflaggor som booleska värden:
→ Detta möjliggör fjärrdiagnos utan att användaren behöver direkt åtkomst till hårdvaran.
Firmwareversioner (spårbarhet)
Exempel:
{
  "ts": "2026-01-21T10:15:23.123Z",
  "seq": 4711,
  "u_rms": 23.45,
  "i_rms": 156.78,
  "p_rms": 3680.2,
  "wire_m_min": 8.50,
  "gas_l_min": 12.30,
  "gas_cf": 1.07,
  "status": {
    "openamp_ok": true,
    "adc_overrun": false,
    "encoder_timeout": false,
    "ntp_synced": true
  },
  "fw": {
    "m7": "1.0.3",
    "m4": "1.0.3"
  }
}
UDP-höghastighetsström (rådatapaket)
För högupplöst analys (oscilloskopvy, histogram, händelsedetektering) skickar Sensorboxen dessutom en binär/CSV-liknande UDP-dataström parallellt med JSON-telemetrin. Varje UDP-paket innehåller ett huvud med metadataföljt av ett block med ADC-råsampel för spänning och ström.
1) Pakethuvud (metadata)
→ Detta gör att mottagaren tillförlitligt kan identifiera data som en "Sensorbox-ram" och förkasta felaktiga eller främmande paket.
Tidsstämpel i millisekunder.
→ Möjliggör tidskorrekt visning (t.ex. livekurva), loggning och synkronisering med andra källor.
Sekventiellt sekvensnummer.
→ Paketförluster eller ordningsfel (UDP!) blir omedelbart synliga.
Antal sampel per kanal i detta paket.
→ Ett paket är ett "datablock" (ram) med en exakt definierad omfattning.
Aktuellt gasflöde (l/min) som metainformation för sampelblocket.
→ Praktiskt för att direkt korrelera oscilloskopdata med processparametrar.
Trådmatningshastighet (m/min) vid samma tidpunkt.
→ Kan vara 0 om tråden står still eller om ett pulsgivar-/signalproblem föreligger.
Bitmask för systemtillstånd/felflaggor (t.ex. ADC-överskridning, pulsgivar-timeout, OpenAMP OK, NTP-synk).
→ Diagnos utan extra förfrågningar – varje paket bär sin hälsostatus.
Kalibrerings-/konverteringsparametrar.
→ Detta gör att mottagaren kan konvertera rådata till fysikaliska storheter (eller medvetet lagra rådata och rekonstruera senare med samma parametrar).
2) Sampeldata (nyttolast)
Efter huvudet följer en tabell/sekvens:
→ Utifrån detta kan mottagaren:
- Generera oscilloskopkurvor (u(t), i(t))
- Beräkna RMS/effekt/ljusbågsstabilitet
- Upptäcka toppar, kortslutningar, spruthändelser
- Skapa histogram/fördelningar (t.ex. strömfördelning per jobb)
Varför UDP?
UDP är idealiskt för livestreaming av stora datavolymer:
- Mycket låg latens
- Låg protokoll-overhead
- "Best effort" (paketförlust möjlig) → därför: seq i huvudet
För robust lagring/efterfyllning används vanligtvis de "långsamma" telemetrikanalerna (t.ex. JSON via MQTT/HTTP) parallellt, medan UDP används för realtidsvisning (RoboScope).
Exempel på Python-kod för att mata ut UDP-strömmen i terminalen (anropas t.ex. med python3 udp_dump.py 9000):
#!/usr/bin/env python3
import argparse
import socket
import struct
import math
MAGIC_OSCI = 0x3143534F  # "OSCI"
FLAG_STATUS = 0x0001
FLAG_CAL    = 0x0002
BASE_HDR_FMT = " len(buf):
        return None
    off = BASE_HDR_LEN
    ts_ms, = struct.unpack_from(" header_len:
            return None
        status, = struct.unpack_from(" header_len:
            return None
        u_gain, u_offset, i_gain, i_offset = struct.unpack_from("> 16) & 0xFFFF
            off += 4
            # physikalisch (falls Gain/Offset gesetzt)
            u = u_raw * u_gain + u_offset
            cur = i_raw * i_gain + i_offset
            u_vals.append(u)
            i_vals.append(cur)
            print(f"{i:4d}: u_raw={u_raw:5d} i_raw={i_raw:5d}   u={u:.3f}  i={cur:.3f}")
        if args.rms and nprint > 0:
            u2 = sum(x*x for x in u_vals) / nprint
            i2 = sum(x*x for x in i_vals) / nprint
            p  = sum(u_vals[j] * i_vals[j] for j in range(nprint)) / nprint
            print(f"-> U_rms={math.sqrt(u2):.3f}  I_rms={math.sqrt(i2):.3f}  P_mean={p:.3f}  (über {nprint} Samples)")
if __name__ == "__main__":
    main()
OPC UA-variabelnoder
Servern exponerar 5 skrivskyddade variabler i namespace ns=1:
| Variabel | NodeID | Typ | Enhet | Beskrivning |
|---|---|---|---|---|
| Ström | ns=1;i=6001 | Double | A | Effektivvärde (RMS) |
| Spänning | ns=1;i=6002 | Double | V | Effektivvärde (RMS) |
| Effekt | ns=1;i=6003 | Double | W | Momentan effekt |
| Gasflöde | ns=1;i=6004 | Double | l/min | Korrigerat volymflöde |
| Trådhastighet | ns=1;i=6005 | Double | m/min | Pulsgivarbaserad |
Modbus TCP (PLC-anslutning)
Modbus TCP är ett brett använt industriellt protokoll för kommunikation mellan programmerbara styrsystem (PLC) och fältenheter. Sensorboxen tillhandahåller en integrerad Modbus TCP-server som gör att en PLC kan läsa de viktigaste svetsprocessparametrarna direkt som Holding Registers.
Detta gränssnitt kan utökas med skrivbara register, vilket gör att en PLC eller robotstyrning aktivt kan överföra information till Sensorboxen – såsom aktuell svetssträng-ID, jobbnummer eller programnummer. Detta möjliggör fullständig spårbarhet och kvalitetsdokumentation för varje enskild svetssträng.
Detta gör att din robotstyrning kan kommunicera med Sensorboxen i realtid – grunden för automatiserad kvalitetssäkring i en uppkopplad svetsproduktion.
Kontakta oss – vi utvecklar tillsammans med dig rätt integration för din befintliga automationsinfrastruktur.
RoboScope – analysprogramvara för Windows och macOS
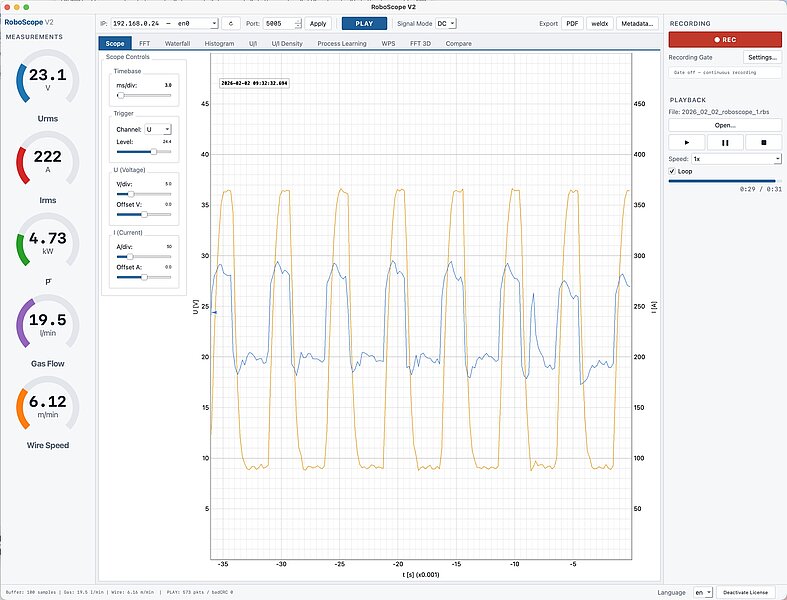
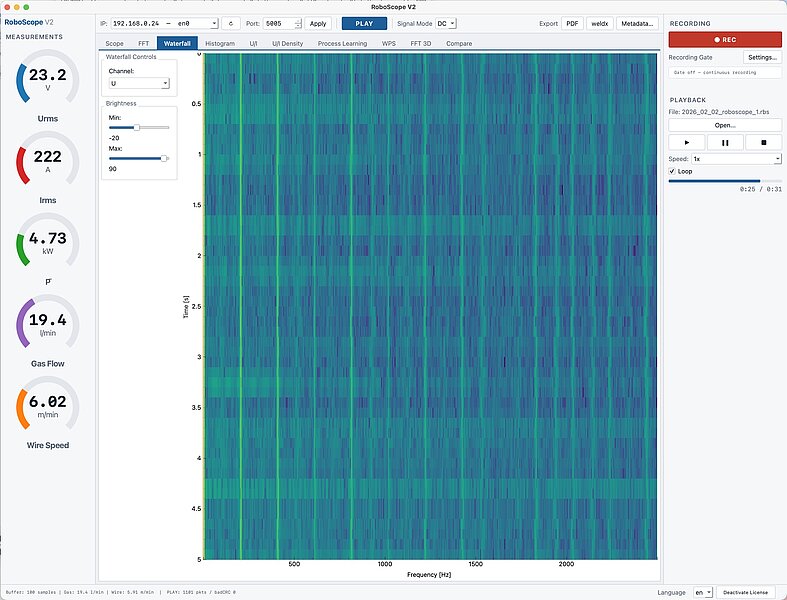
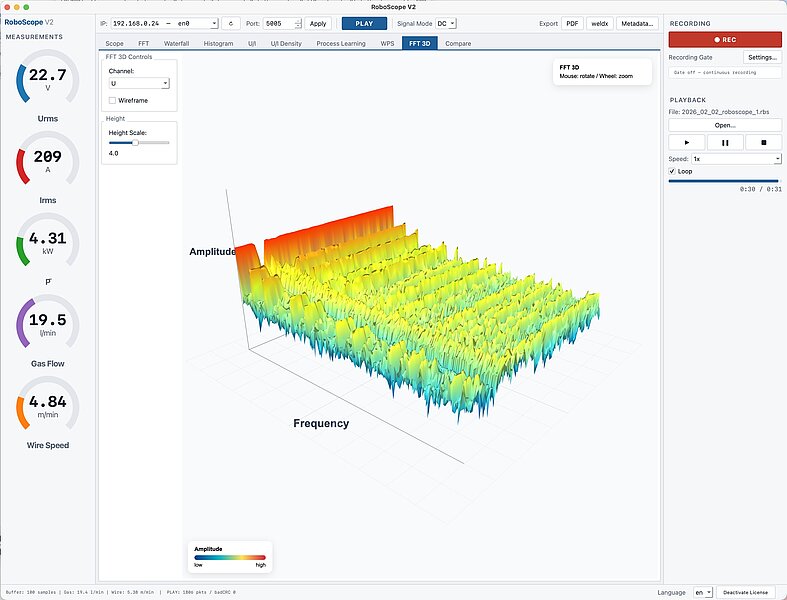
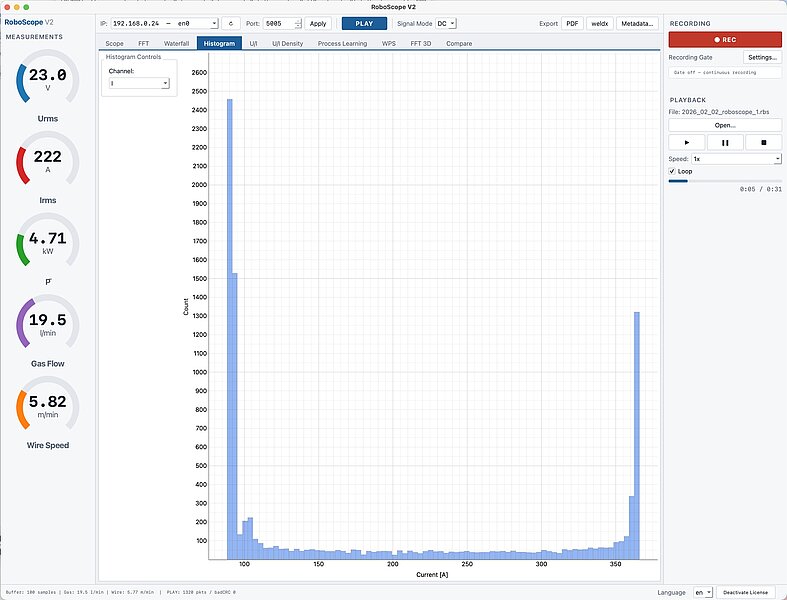
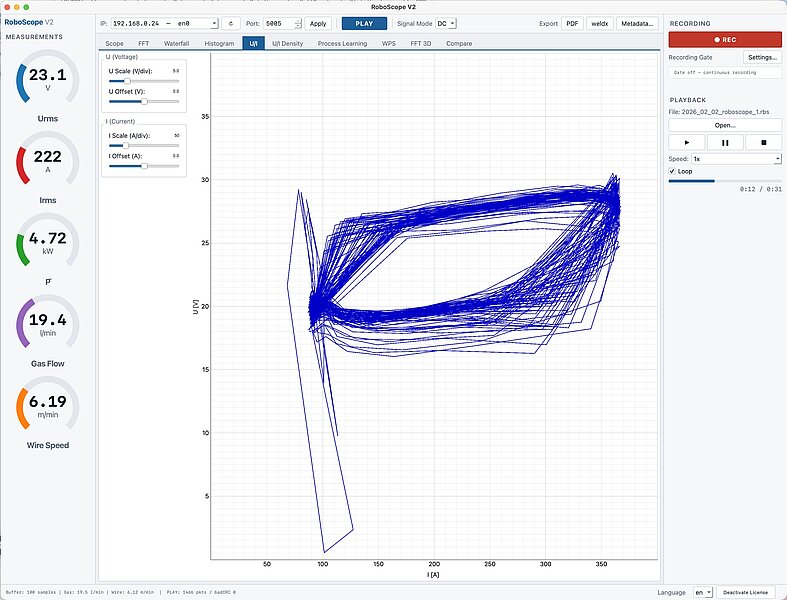
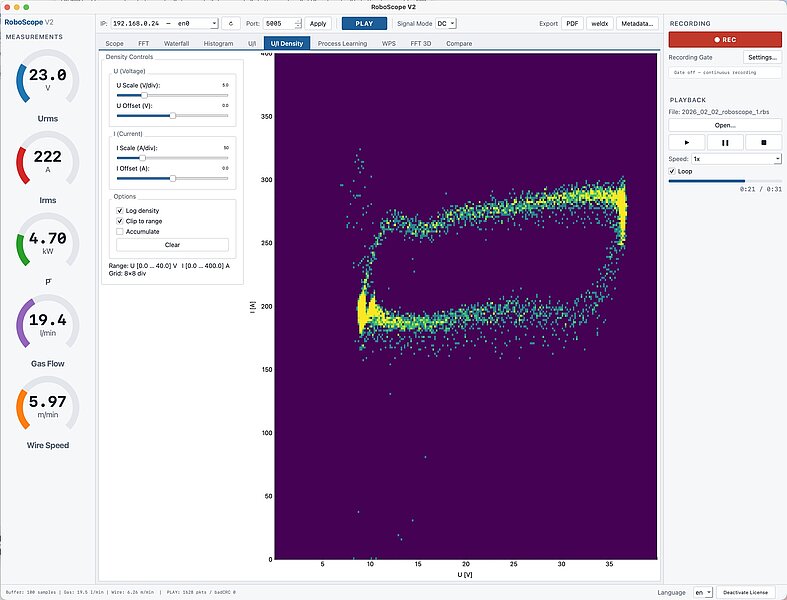
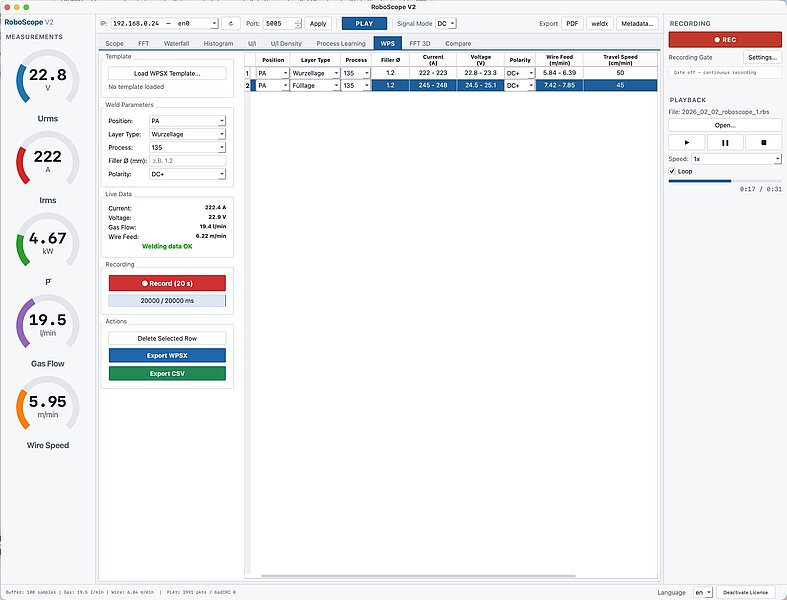
RoboScope tar emot UDP-rådataströmmen och förvandlar signaler till insikter – live vid svetsplatsen eller från inspelningar.
- Oscilloskop med trigger, tidsbas 1–500 ms/div
- FFT (4 096 punkter), vattenfallsdiagram 0–2 500 Hz och 3D-spektrum – hitta droppfrekvenser, svängningar och störningar
- Histogram, U/I-karakteristik och U/I-täthetskarta (heat map) – processens elektriska fingeravtryck
- Jämför två inspelningar med tio metoder och en AI-baserad analysrapport
- Processinlärning: träna, annotera och överför AI-modeller till Sensorbox
- Inspelning & uppspelning med inspelningsvillkor (trådmatning eller ström)
- Export till PDF, till det öppna forskningsformatet weldx och till WPS-Maker 2 (.wpsx) inkl. sträckenergi

Tekniska data
| Mätstorheter | Svetsström, ljusbågsspänning, trådmatningshastighet, skyddsgasflöde (synkront) |
| Samplingsfrekvens | 5 kHz per kanal, U och I samtidigt, 16 bitar med 16× översampling |
| Spänningsmätning | ±100 V (AC, DC), differentiell ingång |
| Strömmätning | ±500 A kontinuerligt (AC, DC), toppar upp till ±1 000 A, galvaniskt isolerad shuntsensor |
| Noggrannhet U / I | ±1 % av mätvärdet ±0,2 V / ±1 % av mätvärdet ±0,5 A |
| Trådmatningshastighet (valfri trådsensor) | 0–20 m/min, pulsgivarupplösning 0,114 mm, 0,7 % vid 10 m/min |
| Tråddiameter | 0,8–1,6 mm (större på begäran) |
| Gasflöde (valfri gasflödessensor) | 0,5–50 l/min, ±3 % av fullt skalutslag, korrektion för Ar/He/CO₂/O₂/N₂-blandningar |
| Processor | STM32H7 med två kärnor (Cortex-M7 480 MHz + Cortex-M4 240 MHz) |
| Nätverk | Ethernet 10/100 Mbit/s, statisk IP eller DHCP; Wi-Fi-modul (ESP32-C6) på kretskortet, stöd i firmwaren under förberedelse |
| Protokoll | MQTT 3.1.1 med TLS, UDP-rådataström, OPC UA, Modbus TCP, REST/JSON, WebSocket |
| Datahastighet | MQTT: var 0,1–5 s; UDP: cirka 20 frames × 256 sampel per sekund (= 5 kHz) |
| Webbgränssnitt | Inbyggt, webbläsarbaserat, engelska/tyska, användarroller, firmwareuppdatering via webbläsaren |
| Lokal lagring | microSD-kort (CSV eller rådata), USB-masslagring |
| Tidsbas | SNTP/NTP, batterisäkrad realtidsklocka |
| Matningsspänning | 9–12 V DC eller PoE (adapter ingår) |
| Mått / vikt | 200 × 160 × 60 mm (L × B × H) / 1,1 kg |
| Kapslingsklass / omgivningstemperatur | IP20 / 0–40 °C |
Leveransomfattning
- Sensorbox med anslutningar för Ethernet, strömförsörjning och sensorer; 12 V-nätadapter och PoE-adapter
- 3-polig kabelkontakt för spänningsmätning med 5 m tvinnad mätkabel
Tillval
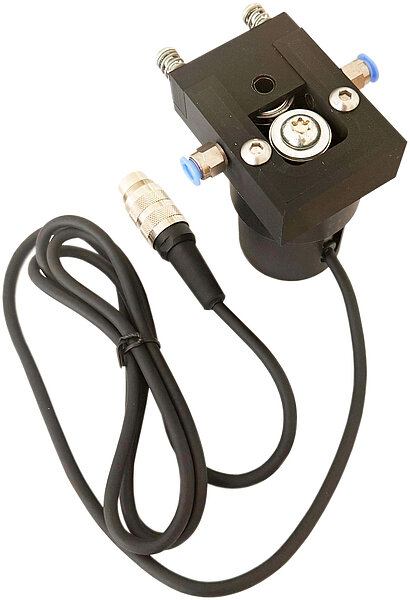
- Trådsensor (pulsgivare) med 1,5 m kabel och 5-polig kontakt
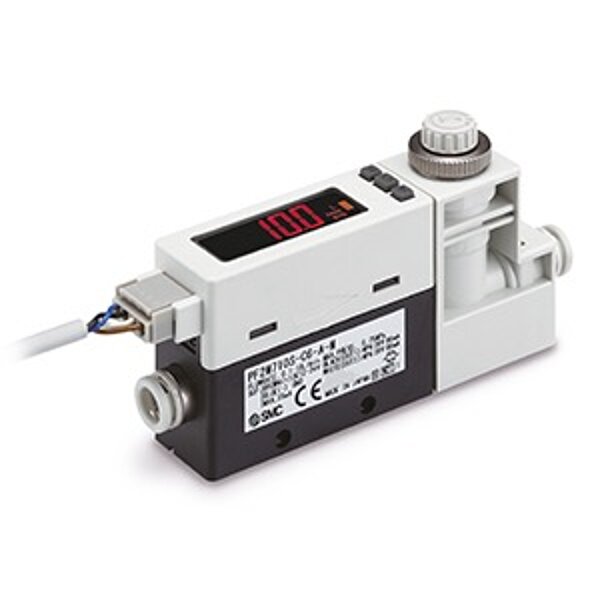
- Gasflödessensor med 2 m kabel och 7-polig kontakt
- Programvarulicenser: RoboScope (Windows/macOS) och RoboCenter